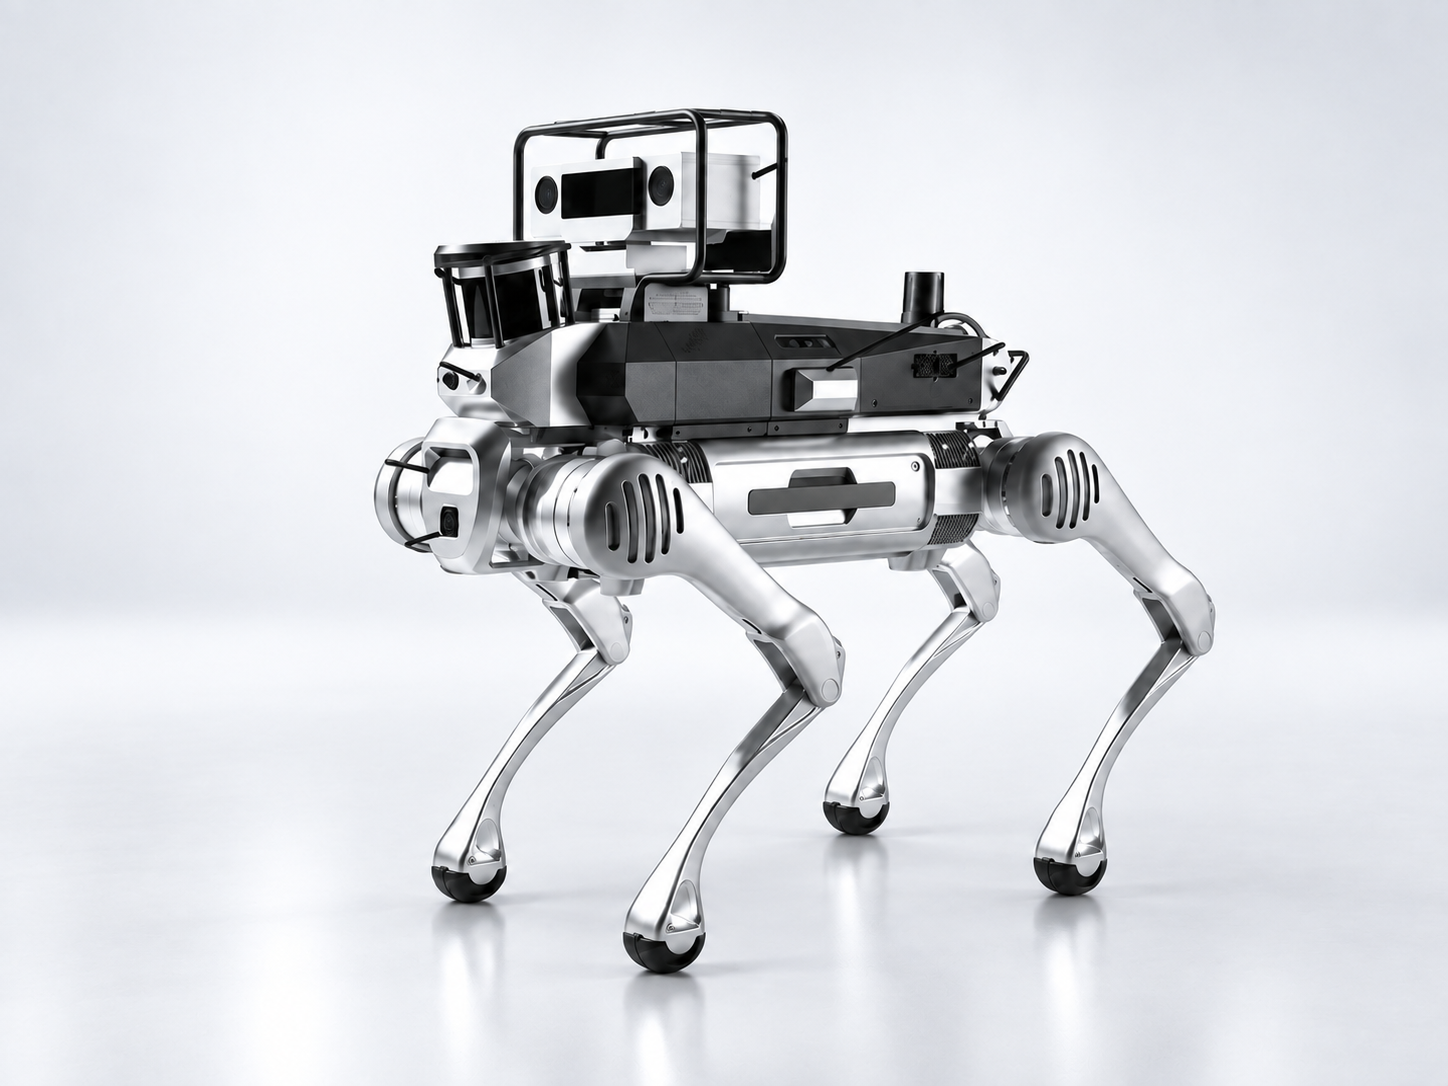
四足机器人教学实训平台面向高校具身智能、机器人工程、自动化、人工智能等相关专业教学与实训需求,由四足机器人本体、双光谱视觉系统、调度管理系统、ROS2开发环境及配套课程资源组成,可开展机器人基础操作、运动控制、任务编排、视觉感知、巡检应用及系统集成等实验实训。
配套四足机器人调度管理系统具备设备监控、任务编排、任务点管理、动作流模板、地图编辑、异常告警等功能,支持电脑及移动端远程管理,可结合校园园区、电力、水利水电等场景开展综合实践教学。
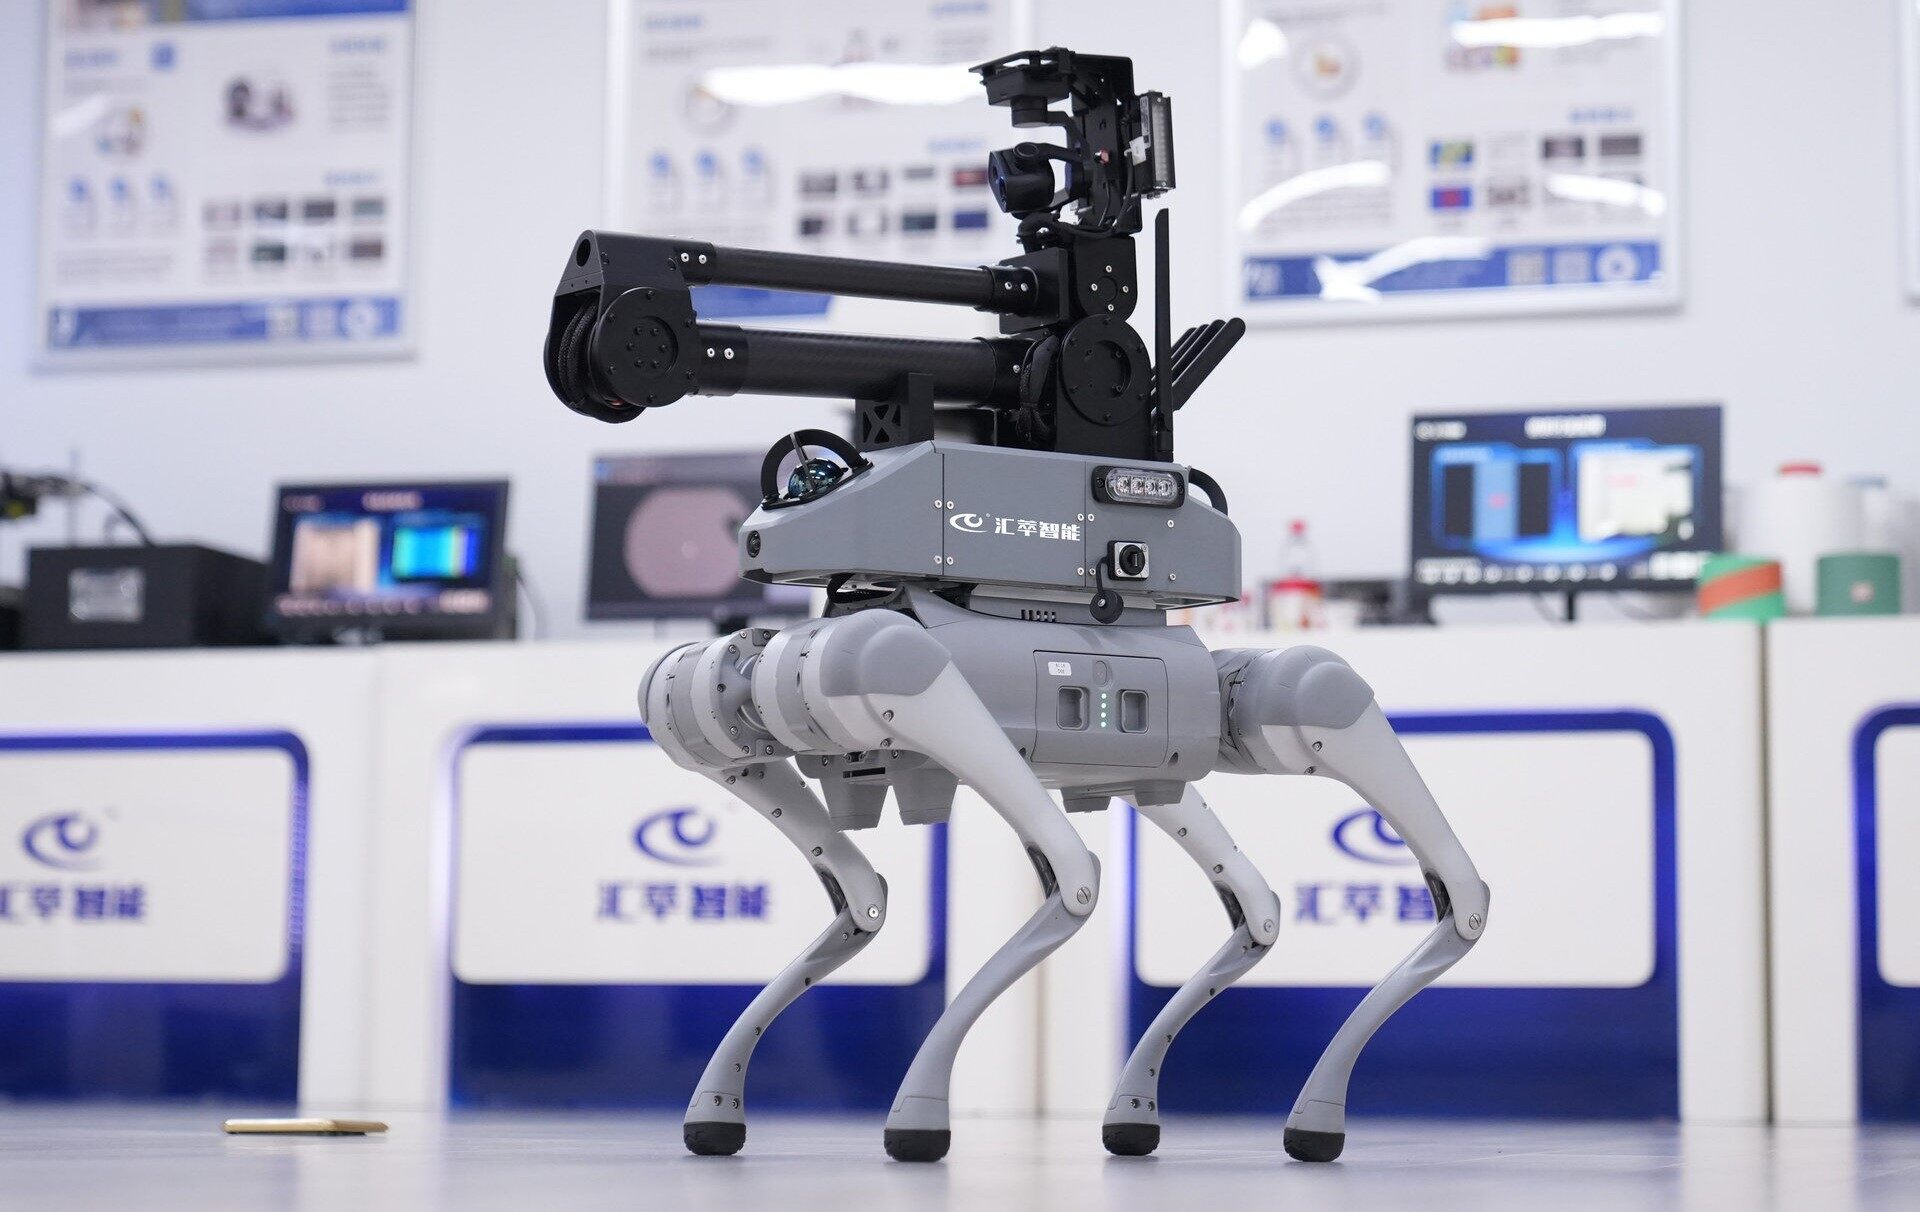
四足机器人调度管理系统配套四足机器人
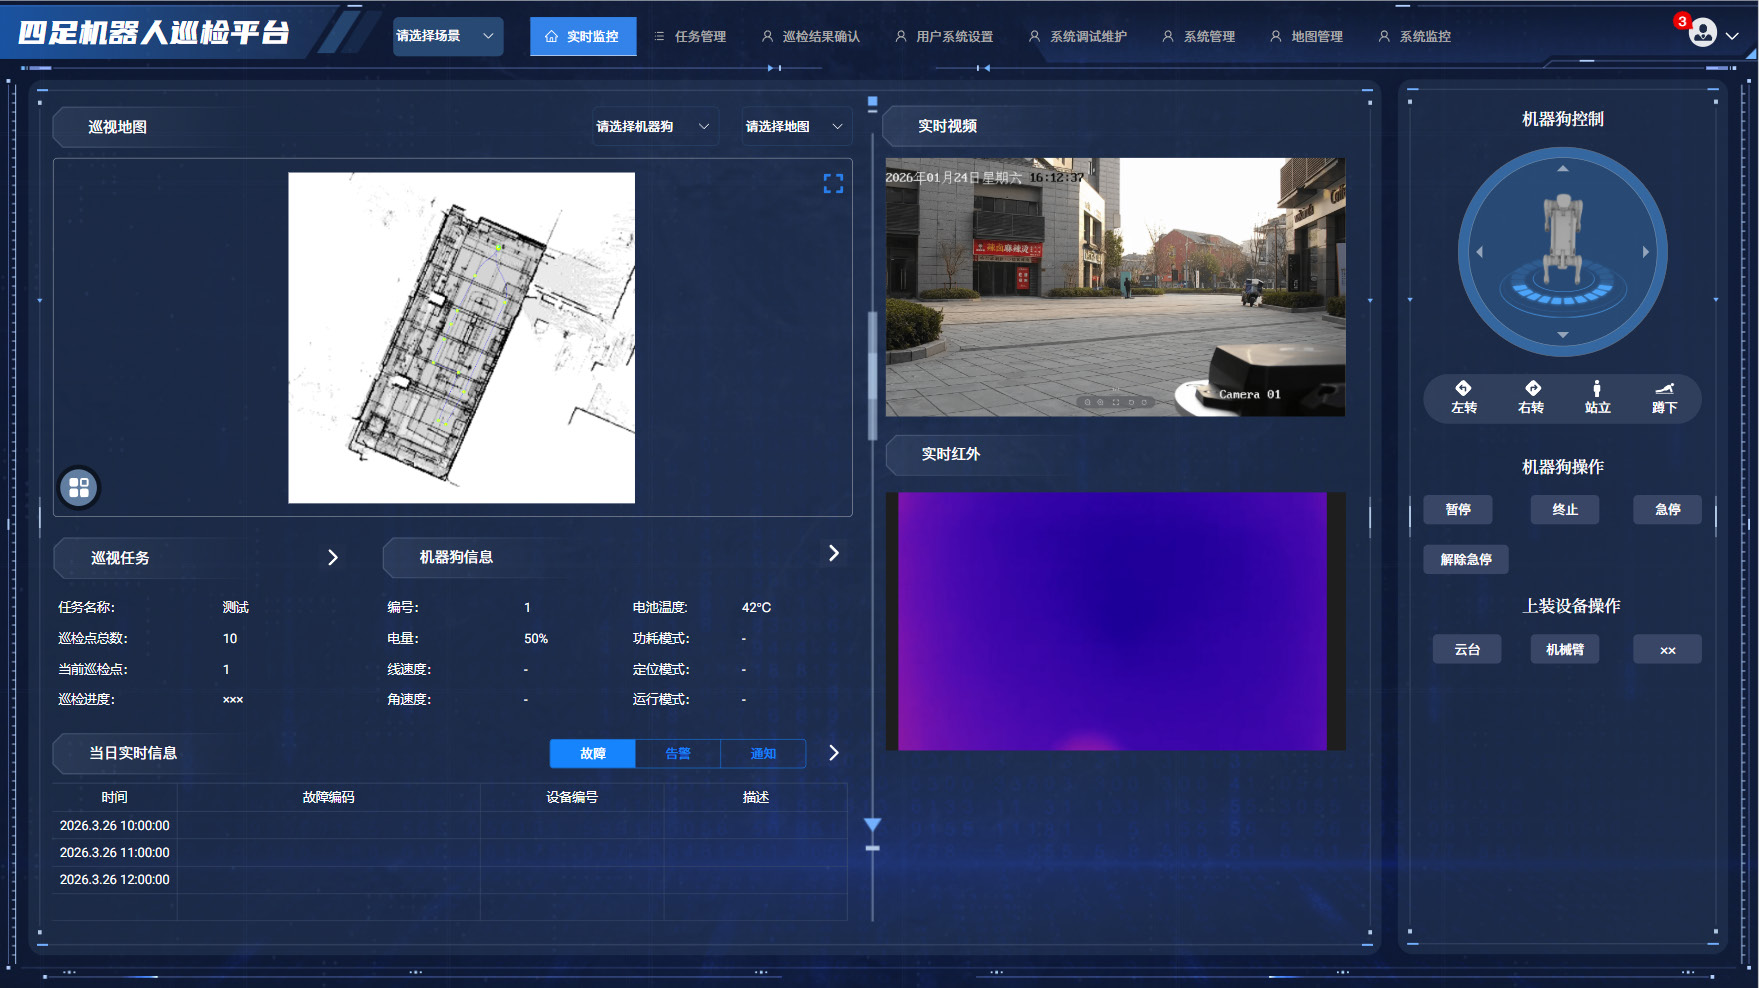

四足机器人调度管理平台与红外图像远程控制
| 机器人本体与基础操作 | 四足机器人调度管理系统应用及任务配置 |
| 双光谱图像的识别与分析 | 校园巡检场景搭建实训 |
根据软硬件配置和不同的应用场景可以拓展不同的综合设计性实验。
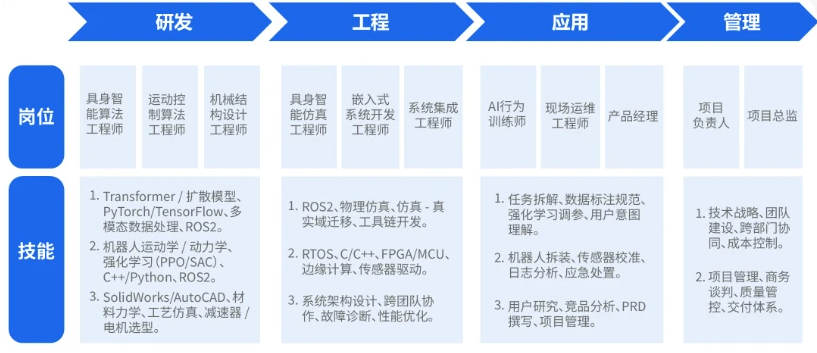
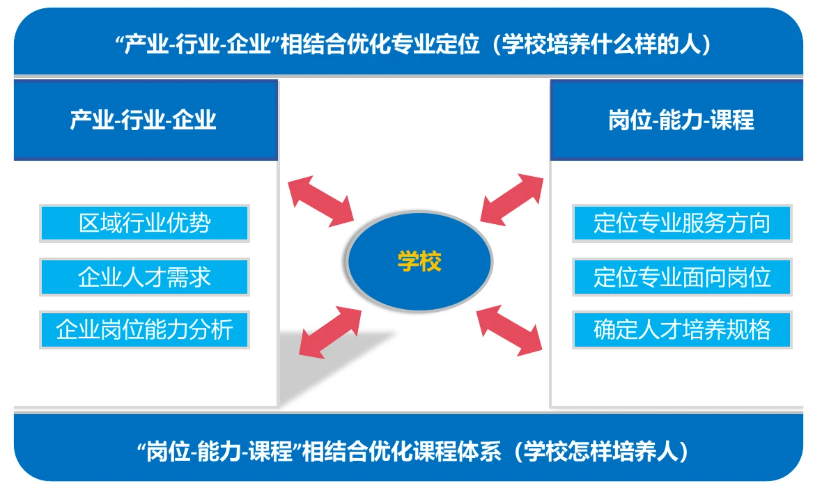
课程体系以“夯实基础、强化实践、激发创新”为核心理念,依托汇萃智能、宇树、云深处、智元等先进认知教学、实践实训、科研平台,构建“基础认知 - 进阶实操 - 行业场景综合运用”的三个阶段课程体系,旨在培养具备具身智能机器人拆装维护、算法开发、场景应用能力的复合型人才,适配应用型本科、职业本科和高职院校具身智能、具身智能工程技术、具身智能机器人技术、机器人工程、自动化、人工智能等相关专业教学需求。
| 课程名称 | 课程目标 |
|---|---|
| 《具身智能导论》 | 掌握具身智能的体系结构、形态计算、主动感知、具身学习等基础理论。 |
| 《机器人操作系统 ROS2》 | 掌握 ROS2 整体架构、通信机制、节点、话题、服务、参数、动作等核心基础概念。 |
| 《具身智能系统设计》 | 掌握具身智能系统与机器人的集成方法,完成感知-决策-执行闭环。 |
| 《具身智能行业场景综合实训》 | 针对真实行业场景,完成机器人系统部署与调试。 |
| 《工业机器人应用》 | 掌握工业机器人示教器的操作原理、参数设置、程序编写与调试的基础理论。 |
| 课程名称 | 课程目标 |
|---|---|
| 《具身智能机器人基础操作》 | 掌握人形机器人的基础操作、安全规范与日常维护。 |
| 《ROS2机器人编程》 | 掌握 ROS2 基础编程,能使用 SDK 控制机器人完成动作。 |
| 《具身智能系统集成》 | 掌握具身智能系统与机器人的集成方法,完成感知-决策-执行闭环。 |
| 《具身智能行业场景综合实训》 | 针对真实行业场景,完成机器人系统部署与调试。 |
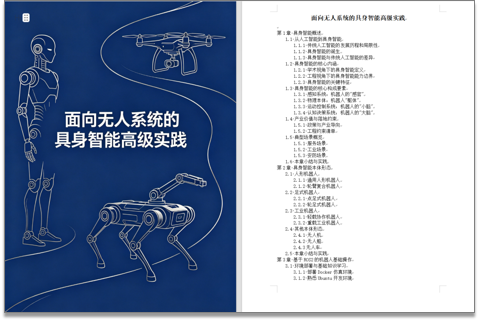
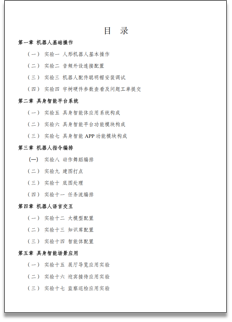
《面向无人系统的具身智能高级实践》 人民邮电出版社
《面向无人系统的具身智能高级实践》 人民邮电出版社
第 1 章 具身智能概述
第 2 章 具身智能本体形态与平台
第 3A 章 具身智能的“小脑”:感知规划控制(基础部分)
第 3B 章 具身智能的“小脑”:感知规划控制(进阶部分)
第 4A 章 具身智能的“大脑”:任务理解执行(基础部分)
第 4B 章 具身智能的“大脑”:任务理解执行(进阶部分)
第 5 章 通用人形机器人高级实践
第 6 章 四足机器人高级实践(巡检场景)
第 7 章 复合机器人高级实践(送样场景)
机器狗整机有 12 个自由度,搭载双光谱云台、激光雷达、摄像头、探照灯、警闪灯等模块。
机器狗采集的红外图像、机器狗采集的可见光图像;汇萃智能自研的红外相机。
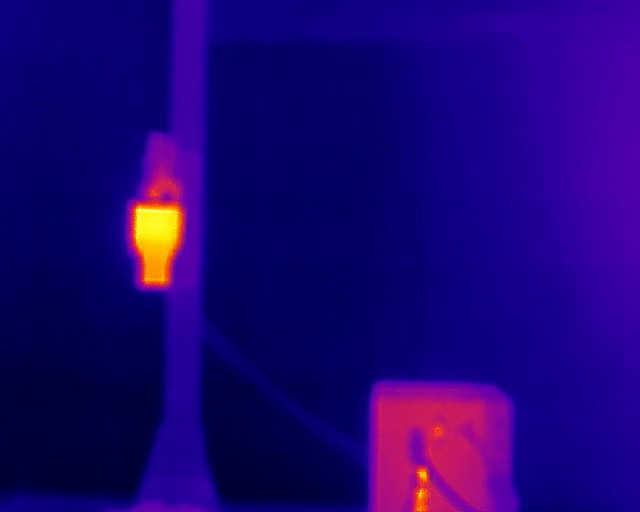
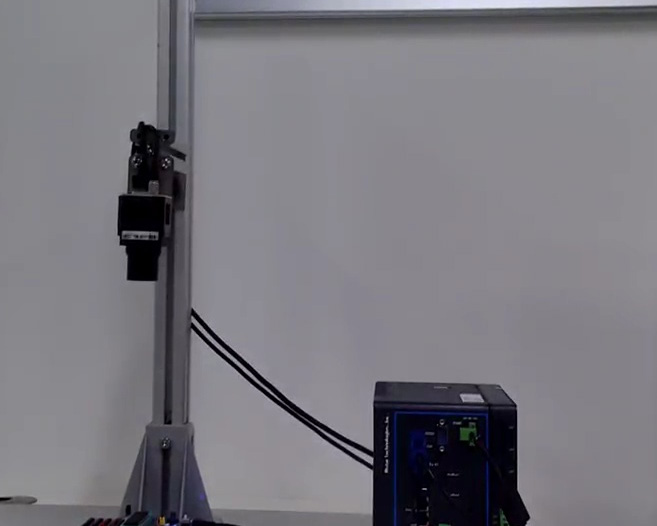
机器狗采集的红外图像与可见光图像
校园/园区巡检、电力巡检、水利水电巡检、应急救援、建筑测绘等。

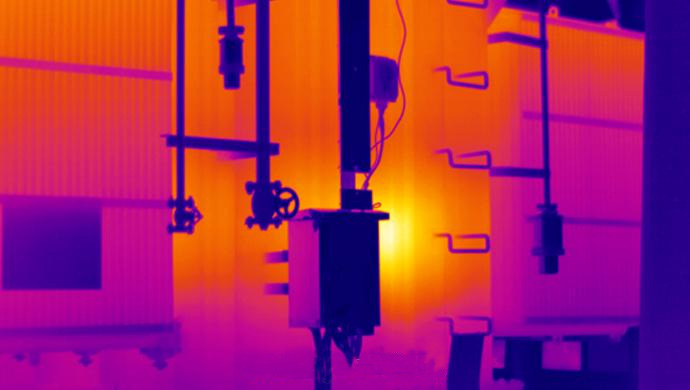
四足机器人电力巡检与红外测温应用
高校具身智能机器人技术、具身智能工程技术、自动化、机器人工程、人工智能、机械电子工程等相关专业师生。

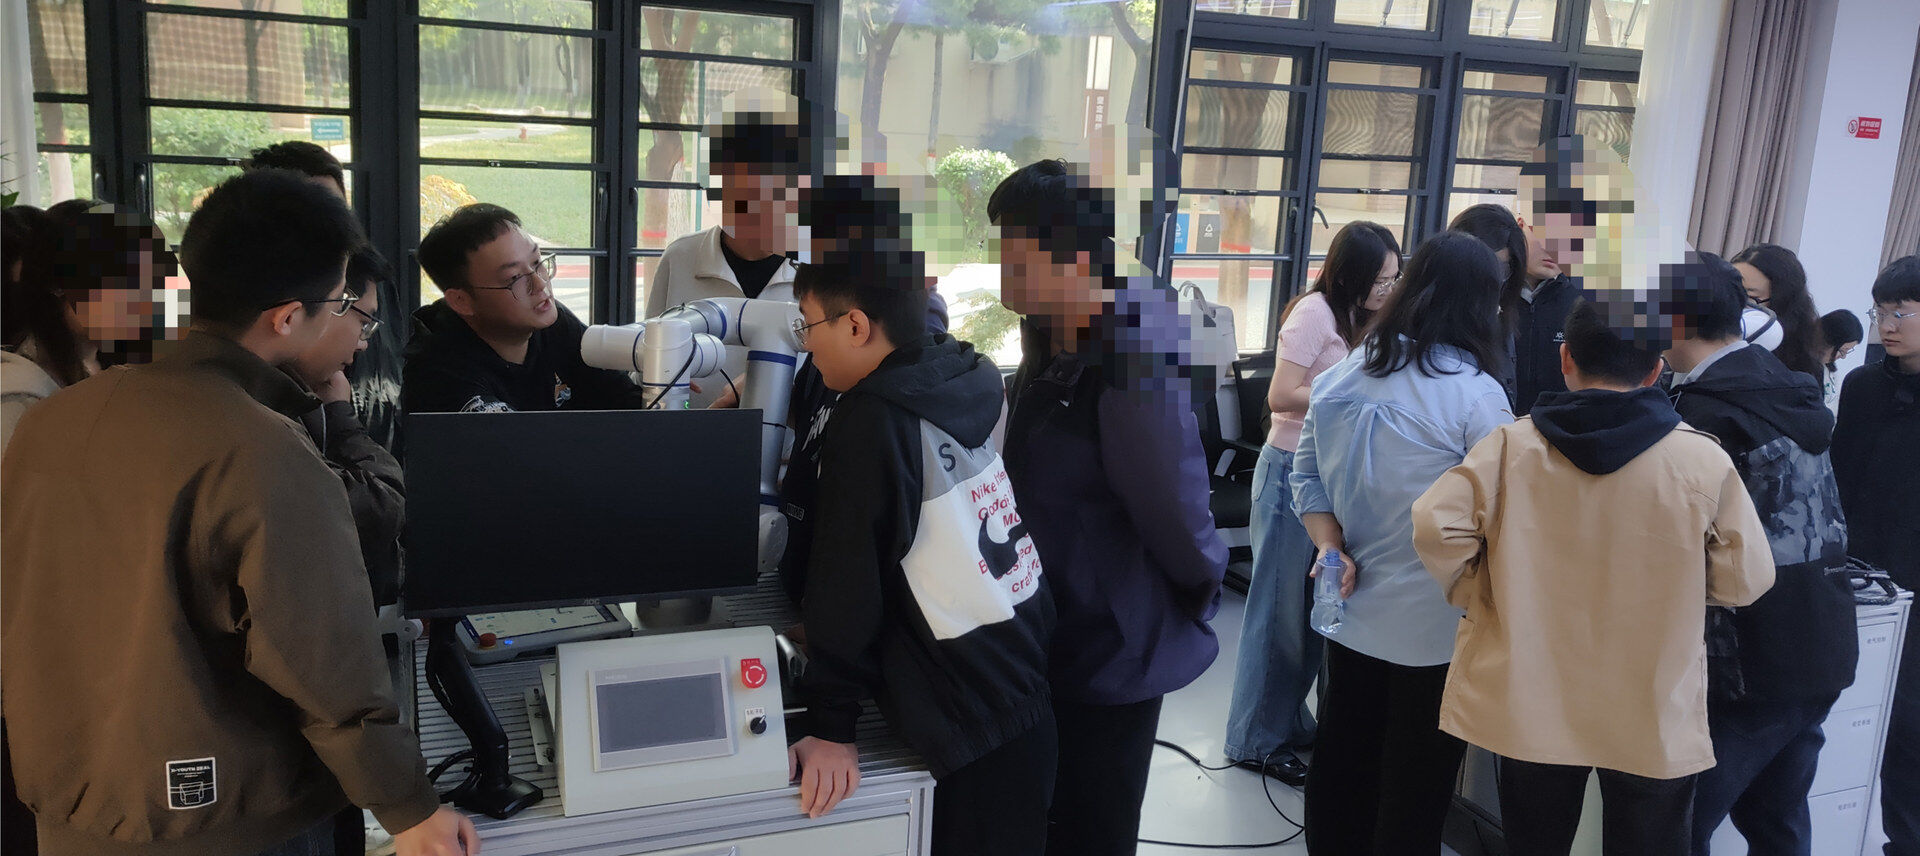
具身智能专题培训:理论课堂与实操课堂
2026年4月,五天沉浸式培训,从人形服务机器人具身智能体应用系统、四足机器人ROS开发,到协作机器人控制系统,兼顾理论与实操。从通用技术讲解到电力场景深度融合,每一堂课都紧扣行业痛点,每一项实操都贴合岗位需求,让学员全面掌握具身智能核心技术,解锁机器人在电力巡检、设备操作、客户服务等场景的应用能力。
请咨询网站在线客服,了解更多产品详情!
请咨询网站在线客服,了解更多产品详情!
— 相关下载 —