具身智能机器人技术实验平台,是集教学、科研与竞赛创新于一体的模块化、高性能具身智能机器人技术开发平台。平台以国产化高性能边缘计算单元为核心,集成桌面式六轴机械臂、四轮麦克纳姆轮移动底盘、360°激光雷达、双目深度相机及环形麦克风阵列等行业主流硬件模块,旨在为用户提供一个从底层硬件控制到上层ROS2应用,再到前沿的大模型部署与应用开发的全栈式具身智能机器人技术实践平台。
本平台紧密契合国家对于新工科人才培养的战略需求,是“人工智能”、“机器人”、“计算机”、“自动化”、“电子信息”等专业的理想教学与科研载体。它不仅能够帮助学生系统掌握机器人运动学、SLAM导航、计算机视觉等核心技术,更能通过部署和应用端侧大语言模型(LLM)与视觉语言大模型(VLM),打通从感知、决策到执行的具身智能全链路,为教学实验、工程实践、课程设计、学科竞赛以及教师的科研项目提供强有力的支持,有效提升学生的工程实践能力与创新能力,是培养新一代人工智能与机器人领域复合型人才的理想选择。
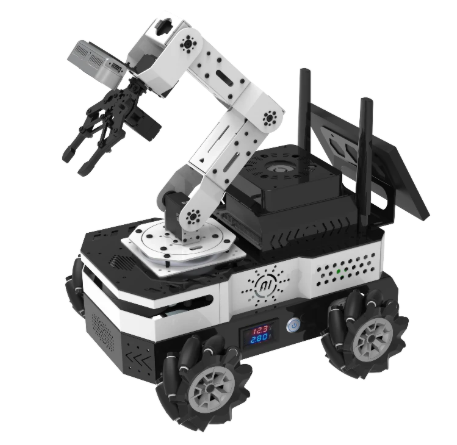
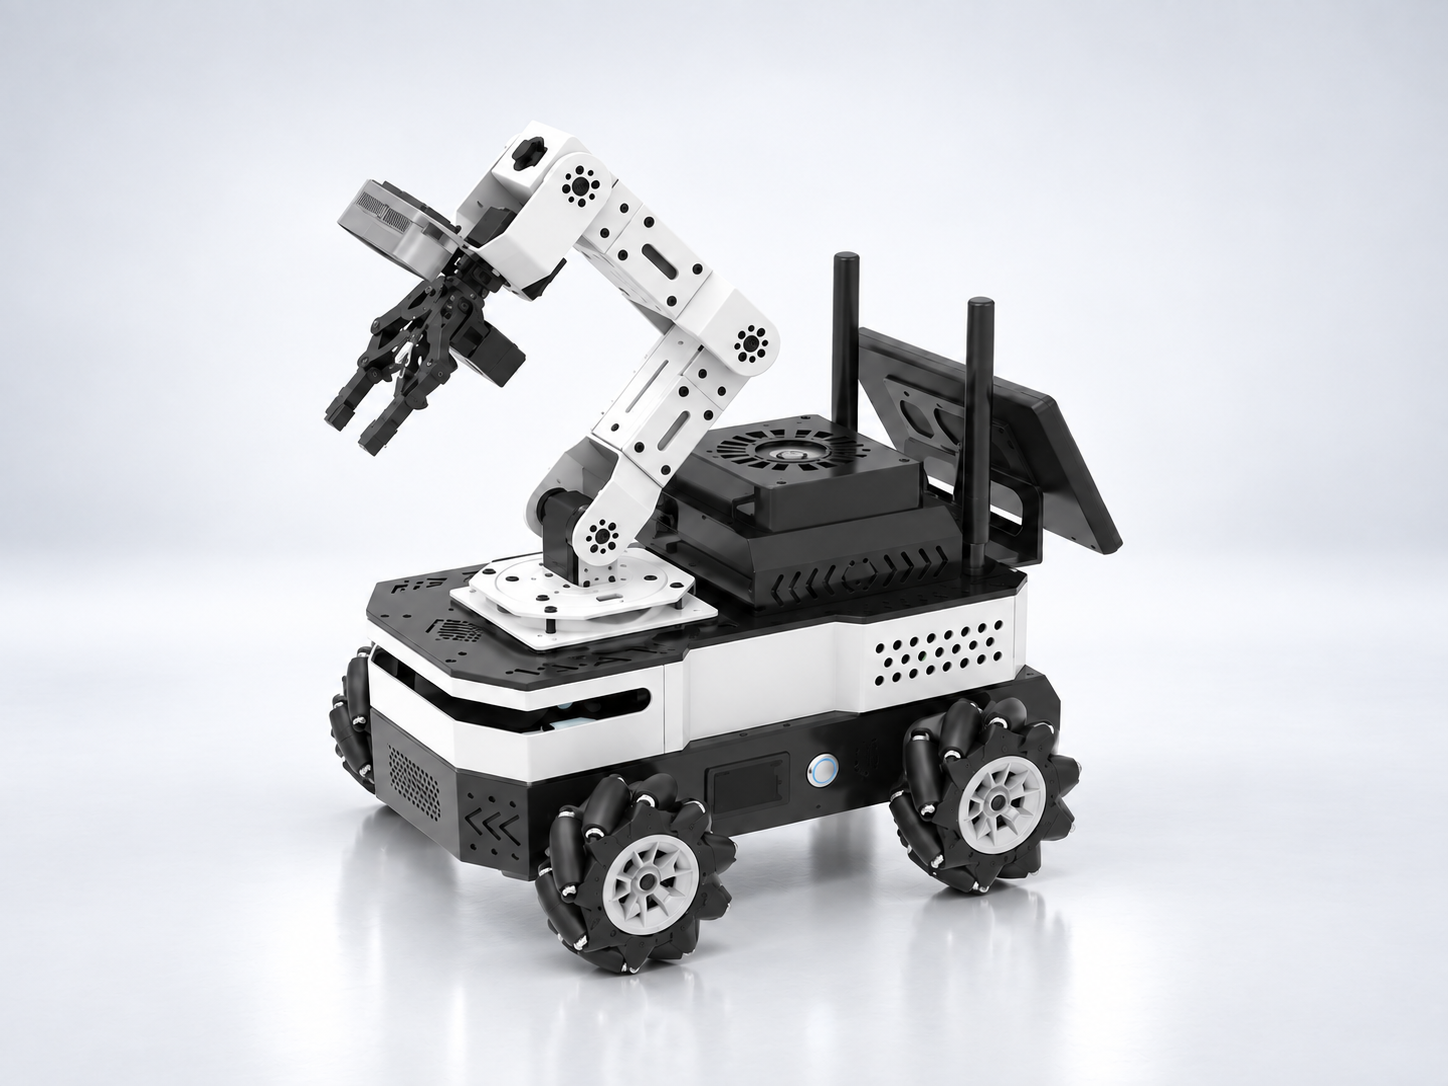
平台实物:四轮麦克纳姆轮移动底盘 + 桌面式六轴机械臂
平台配备有“手”、“眼”、“口”、“脚”、“脑”等丰富硬件模块。
高性能AI算力:国产边缘计算平台,具身智能大小脑协同,80TOPS,为复杂的神经网络模型和AI算法提供强大的硬件加速支持,满足前沿科研需求。
端侧模型部署:可直接在机器人端侧高效运行大语言模型与视觉语言大模型,实现机器人的低延迟、高隐私、离线自主决策能力。
先进异构架构:类人大小脑架构,CPU+BPU+MCU异构,能够高效协同处理复杂的机器人任务,从实时控制到AI推理均能游刃有余。
基于ROS2深度优化,实现软硬结合:充分利用边缘计算异构架构,实现了从底层到上层的全方位性能优化。
提供BPU赋能的丰富算法包与工具链: 提供了一系列经BPU(Brain Processing Unit)硬件加速优化的算法功能包与开发工具。这使得师生无需从零开始进行底层优化,即可轻松开发和部署高效率的机器人AI应用,将教学与科研的重点放在顶层创新上。
实验项目设计科学:覆盖了从底层硬件控制、ROS2核心机制,到高级视觉感知、SLAM建图导航、多模态大模型交互、机械臂智能操控的完整知识图谱。
紧扣具身智能热点:将科研热点转化为可动手实践的教学内容。
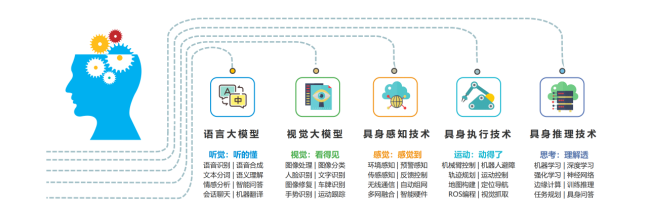
平台覆盖的语言大模型、视觉大模型与具身感知/执行/推理技术
可开设底盘硬件实验、ROS2基础实验、基于ROS2的智能设备驱动、视觉交互、视觉感知机械臂控制、ROS2综合应用、大模型综合应用案例等41个以上实验实训内容,根据不同的应用场景可以拓展不同的综合设计性实验。
| 第一部分 实验环境与软件工具 | ||
| 1. 开发平台简介 | 1.1 产品概述 | 1.2 产品特点 |
| 1.3 平台硬件资源 | 1.4 平台的使用 | 2. 系统开发环境 |
| 2.1 底层控制板开发环境 | 2.2 恢复网关出厂系统 | 2.3 Ubuntu 22.04虚拟机开发环境搭建 |
| 2.4 远程终端调试软件 | ||
| 第二部分 底盘硬件实验 | ||
| 实验一. 超声波测距实验 | 实验二. 总线舵机控制实验 | 实验三. 麦克纳姆轮运动学实验 |
| 实验四. 电机PID调速实验 | 实验五. PS2遥控控制实验 | 实验六. IMU、线速度、角速度校准实验 |
| 实验七. 底盘接口综合控制实验 | ||
| 第三部分 ROS2基础实验 | ||
| 实验一. ROS2环境搭建与测试 | 实验二. ROS2工作空间与功能包 | 实验三. ROS2通讯机制 |
| 实验四. ROS2 Launch文件解析与启动 | 实验五. ROS2 中间件技术 | |
| 第四部分 基于ROS2的智能设备驱动 | ||
| 实验一. 边缘计算网关ROS2环境搭建 | 实验二. 底板数据交互ROS2驱动功能包 | 实验三. SLAM激光雷达ROS2驱动功能包 |
| 实验四. 语音交互模块ROS2驱动功能包 | 实验五. 双目视觉模块ROS2驱动功能包 | 实验六. 机械臂ROS2驱动功能包 |
| 第五部分 视觉交互 | ||
| 实验一. 基于OpenCV库的颜色识别与跟踪 | 实验二. 二维码创建与识别 | 实验三. AprilTag标签识别 |
| 实验四. AR视觉增强现实 | 实验五. 图像背景分割 | 实验六. 基于MediaPipe的人脸检测 |
| 第六部分 视觉感知机械臂控制 | ||
| 实验一. 机械臂动作编辑与控制 | 实验二. KCF物体追踪 | 实验二. 基于视觉的手部跟随 |
| 实验三. 色块识别分拣 | ||
| 第七部分 ROS2综合应用 | ||
| 实验一. 激光雷达建图与导航实验 | 实验二. 激光雷达物体跟随实验 | 实验三. RTAB-VSLAM建图与导航实验 |
| 实验四. 基于深度相机实现物体跟随实验 | 实验五. 机器人语音指令移动控制实验 | 实验六. 移动机器人声源定位与跟随实验 |
| 实验七. 移动机器人巡线实验 | 实验八. 移动机器人手势控制实验 | |
| 第八部分 大模型综合应用案例 | ||
| 实验一 .基于端侧的大语言模型部署 | 实验二. 基于端侧的视觉语言大模型部署 | 实验三. 基于端侧BPU加速的实例分割 |
| 实验四. 基于视觉大模型的物体识别与定位 | 实验五. 基于大语言模型的提示词工程开发 | 实验六. 基于多模态大模型的移动机器人抓取控制 |
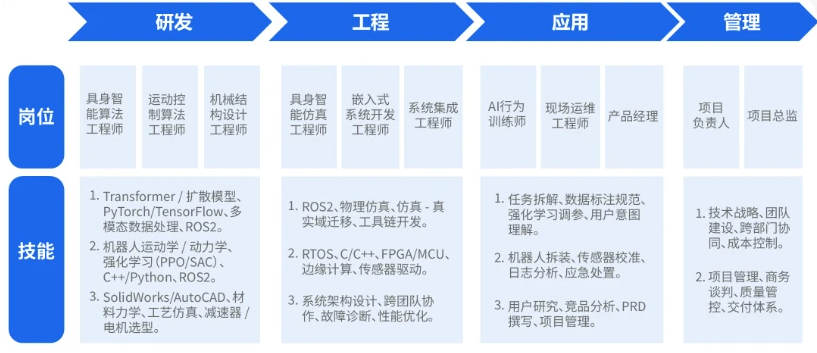
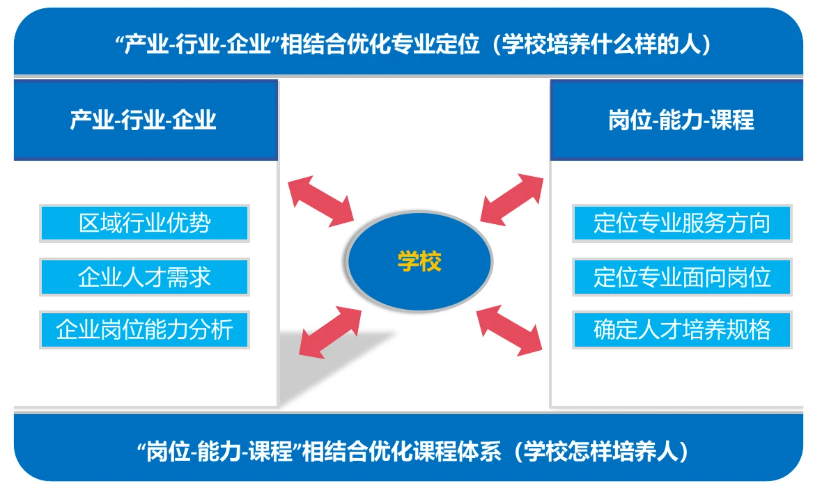
课程体系以“夯实基础、强化实践、激发创新”为核心理念,依托汇萃智能、宇树、云深处、智元等先进认知教学、实践实训、科研平台,构建“基础认知 - 进阶实操 - 行业场景综合运用”的三个阶段课程体系,旨在培养具备具身智能机器人拆装维护、算法开发、场景应用能力的复合型人才,适配应用型本科、职业本科和高职院校具身智能、具身智能工程技术、具身智能机器人技术、机器人工程、自动化、人工智能等相关专业教学需求。
满足《人工智能基础》、《机器视觉应用技术》、《Python 基础与应用》、《OpenCV 视觉编程》、《智能感知技术》、《移动机器人应用技术》、《机器人传感器与检测》、《ROS2 基础应用》等课程实践教学需要。提供课程大纲、讲义PPT以及实践指导手册。
| 项目 | 参数 |
|---|---|
| 语音交互模块 | 硬件资源: 麦克风阵列: 模块阵型:环形 阵元个数:6个 模块尺寸:直径 79mm 拾音距离:10m 声源定位:水平360° 定位精度:±1° 支持自定义唤醒词、声源定位、回声消除、音频降噪、离线识别 |
| 软件资源: 提供SDK实例,可离线命令词识别,支持开源机器人操作系统ROS2。 | |
| 双目视觉模块 | 硬件资源: 工作范围:0.3-3m 深度图像最大分辨率:640*400@5/10/15/30fps 深度视场角:H67.9° V45.3° D78° ±3.0°@1m 深度精度误差:±6mm @1m 传输接口:USB2.0 |
| 软件资源: 支持SDK二次开发包,支持ROS1与ROS2系统。 | |
| SLAM导航模块 | 硬件资源: 360°激光雷达 测距范围:0.12-16米 扫描角度:0-360° 测距精度:2.0%(1m<测距≤8m),2cm(测距≤8m) 扫描频率:5-12Hz |
| 软件资源: 开源SDK,支持ROS2环境 | |
| 边缘计算处理平台 | 硬件资源: CPU:6x Arm Cortex-A78AE@1.5GHz 内存:12GB LPDDR5, 96-bit 硬盘:64GB eMMC+128GB NVMe协议固态硬盘 GPU:1x Arm Mali-G78AE@100Gflops MCU:4x Arm Cortex-R52+@1.2GHz AI性能:80 TOPS 网络:双千兆以太网、WiFi5、蓝牙5.1 |
| 软件资源: 预置ubuntu 22.04及以上系统,预装ROS2机器人操作系统,并内置rviz开发环境。 | |
| 移动底盘 | 硬件资源: 材料:金属支架、多层钣金结构 负载能力:≥20kg 处理器:STM32F497 底盘悬挂:后轮摆式悬挂设计 驱动:4轮驱动 车轮:金属麦克纳姆轮 触摸屏:7寸ISP广角显示屏,1024x600分辨率 板载传感器: 超声波测距:1路 电压电流检测传感器:1路 底盘材料:金属抗氧化处理 电池容量:12V 10200mah |
| 软件资源: ROS2底层传输接口,自定义通讯协议,接收速度指令,发布里程数据,获取IMU原始数据,电流电压检测; | |
| 桌面式机械臂 | 硬件资源: 自由度:6 最大载荷:500g 工作范围:50mm~428mm 处理器:STM32 输入电压:DC 12V 舵机类型:总线舵机 堵转保护:支持 过温保护:支持 机身材质:钢板带烤漆 末端执行器:夹爪 通讯接口:UART串口 |
| 软件资源: PC端图形化调试,支持动作存储。 支持PS2摇杆控制。 提供串口通信协议。 | |
| 开发主机 (选配) | CPU: Intel Core i7 内存:16G DDR4 显卡:显存≥12G 硬盘:≥512G SSD固态硬盘 网卡:集成1000M以太网卡 显示器:≥21寸液晶显示器 |
请咨询网站在线客服,了解更多产品详情!
请咨询网站在线客服,了解更多产品详情!
— 相关下载 —