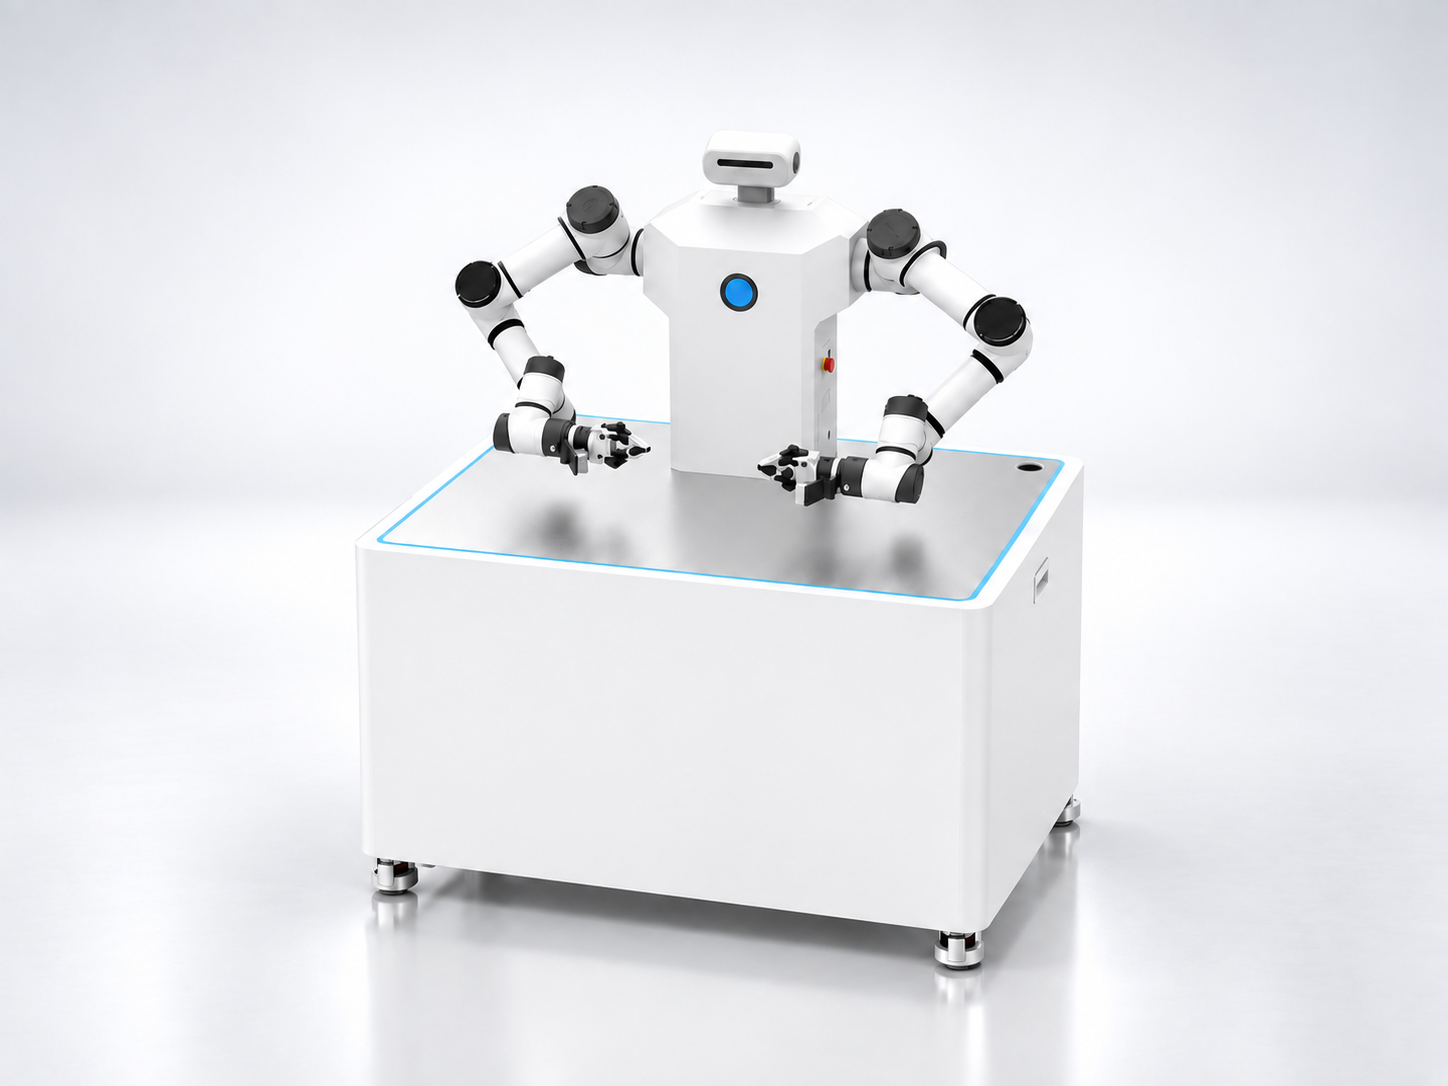
双臂协作机器人平台是一体化 AI+机械臂产业级教学科研平台。平台将仿人型双臂机器人与人工智能大模型深度融合,使机器人能够感知环境、理解任务并进行复杂决策,完成双臂协同操作。
平台采用仿人双臂结构,可模拟人类双手协同配合,完成一手扶持、一手操作的精密装配,以及双手协同搬运、抓取等复杂任务,为机器人控制、协同操作及具身智能相关教学与科研提供真实的硬件实践环境。平台适用于计算机、自动化等学科人工智能与机器人相关专业的教学、实训与科研。
平台由轻型6轴协作机器人、自适应末端夹爪、具身智能边缘控制器、RGB-D相机、麦克风阵列及功放喇叭等组成,并结合通用机器人大模型,通过中文语言指令与视觉感知理解环境上下文,实现感知、理解、决策与执行的协同,可用于双臂机器人控制、协同操作、机器感知及相关具身智能应用研究。
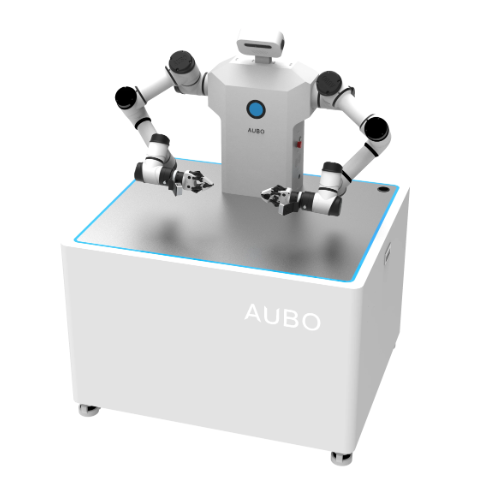
平台实物:单控制器驱动的仿人型双臂机器人 + 一体化实训台
平台配备有“手”、“眼”、“口”、“脑”等丰富硬件模块,构建了完整的仿人感知与操作系统。
核心优势:“真双臂”,单控制器控制双机械臂,具备强大的双臂协同规划与执行能力,可完成抓取、对准、拧螺丝、物料搬运等需要双手配合的复杂任务。
智能决策:基于大语言模型,机器人能够自主感知和理解三维环境,并智能规划双臂的动作序列,做出最优决策。
云端大脑:云端大模型能够从持续的环境交互中学习并优化其双臂协同策略适应多变环境条件。
具身智能边缘主控:具身智能大小脑协同,80TOPS,类人大小脑架构,CPU+BPU+MCU异构,能够及时响应与处理本地实时数据和双臂运动的低延迟同步控制,提高作业效率和安全性。
高性能主机:作为中央处理器可智能分配任务与资源。
平台配置工业级机器人硬件,行业级顶级大模型解决方案,一体化设计,为具身智能和仿人机器人研究提供完整教学科研解决方案。
平台集成了先进的机器人硬件和前沿人工智能软件,构建了一个全新的产业级教学科研平台,系统框架如图所示。
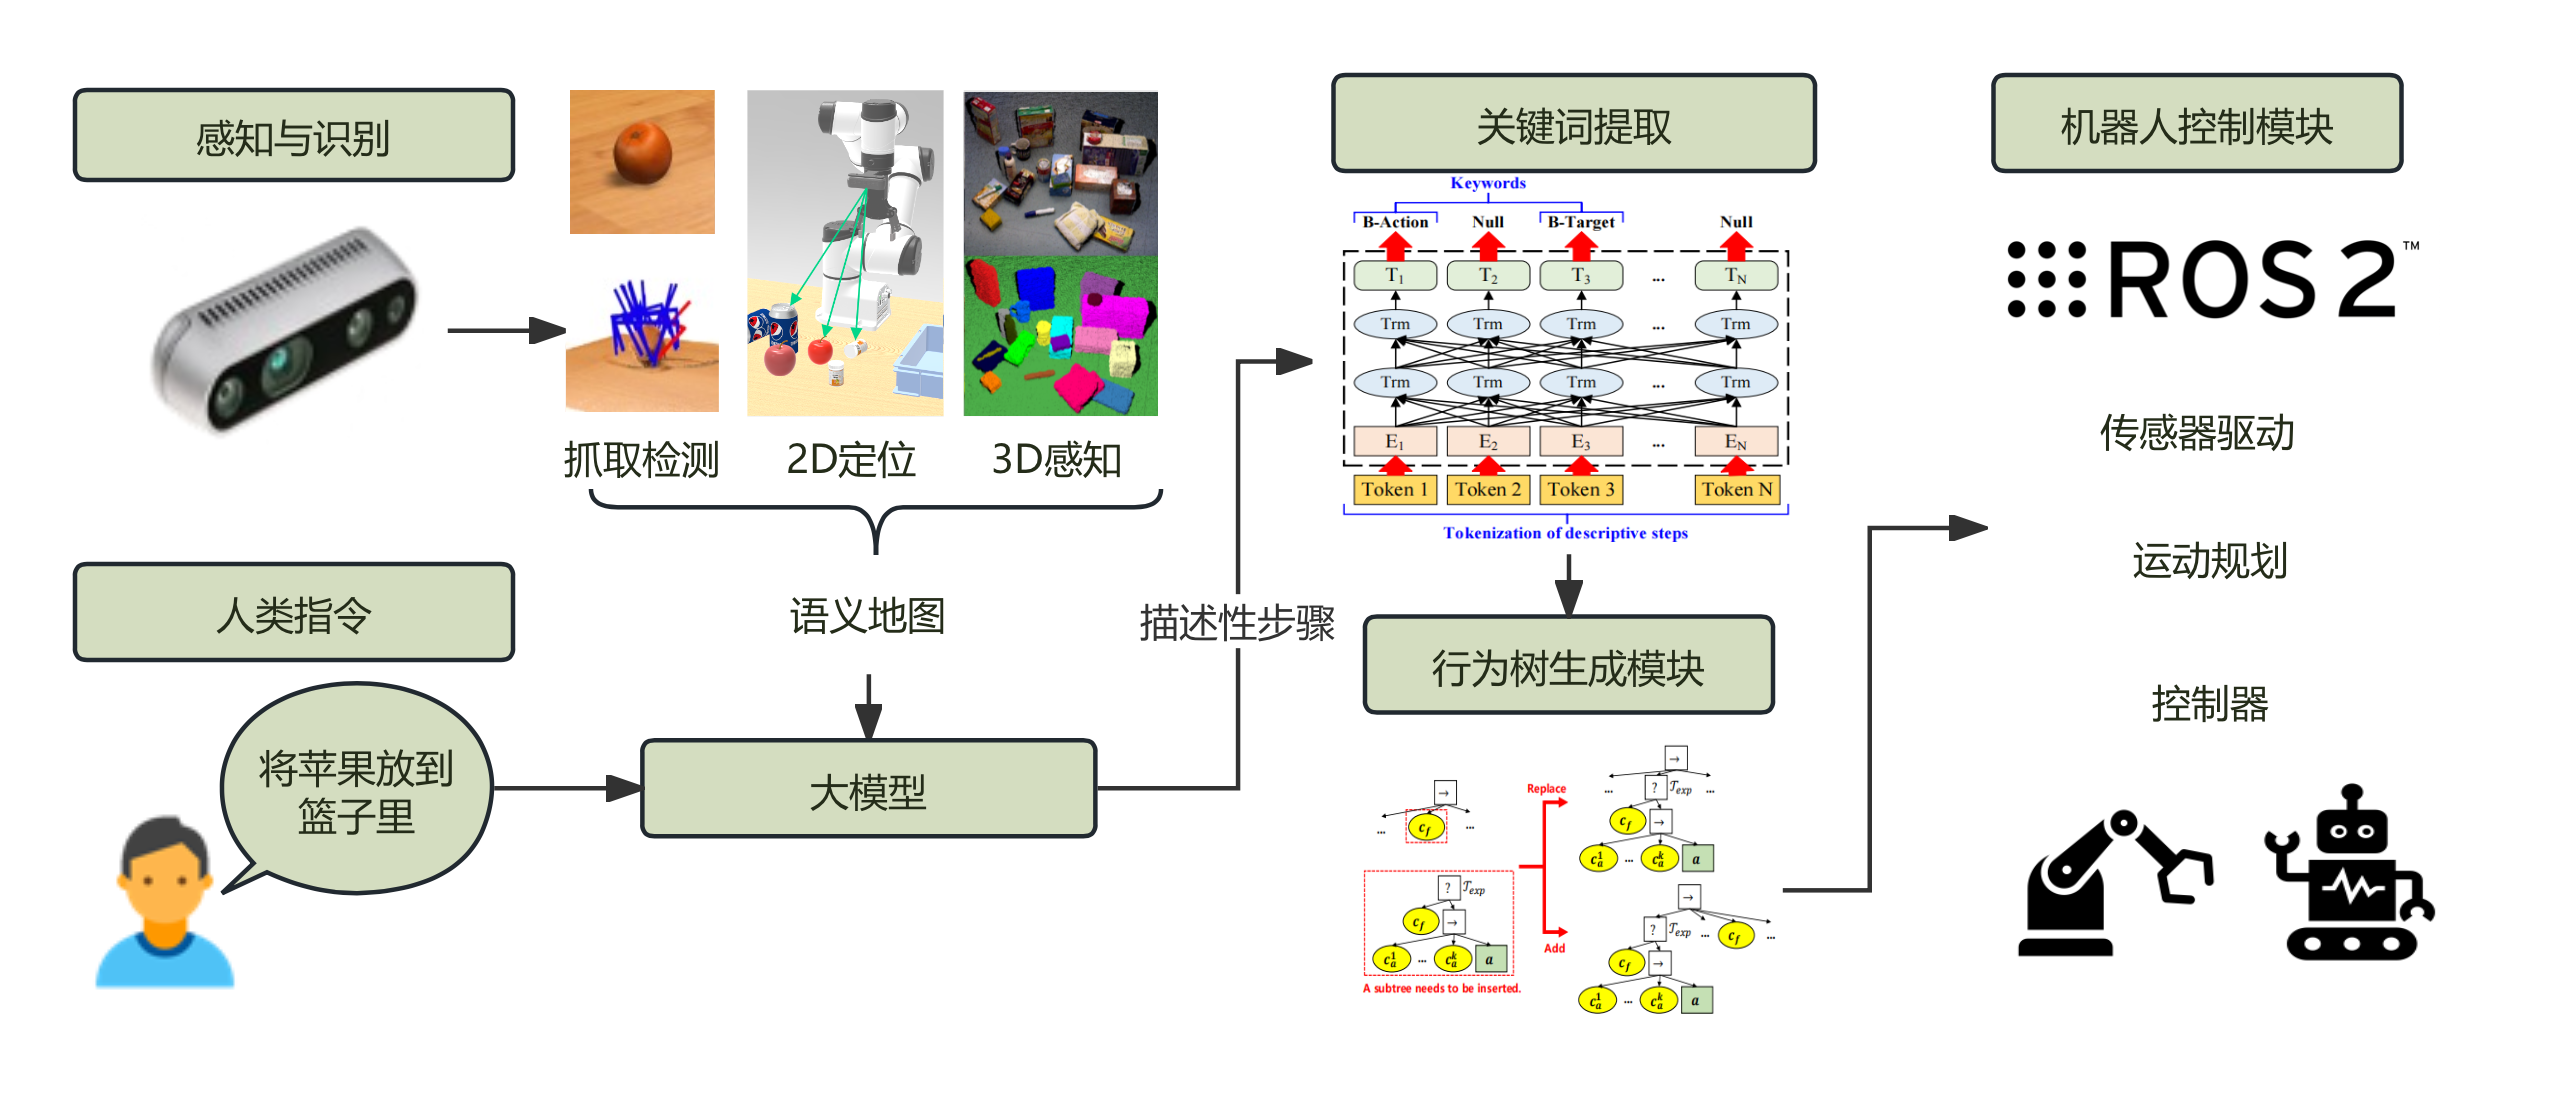
系统框架图
RGB-D相机:结合深度感知技术实现对复杂场景中多样物体的精准识别与定位。
数据融合:将用户的中文语音指令和场景图像信息结合,输入阿里云大语言模型。
场景理解:大模型通过分析输入的多模态数据,理解环境中的物品种类、位置、关系等信息。
协同决策生成:基于场景理解,生成双臂协同的最优路径和操作序列,例如判断何时需要双手操作、如何分配左右臂任务等。
关键词提取:通过从大模型生成的描述性文本中提取关键操作内容。
行为树生成:自动生成包含双臂协同任务务步骤和逻辑的行为树,指导机器人执行具体操作。
双臂运动规划:根据执行策略和物品位置,规划双臂无碰撞的运动路径。
协同执行控制:根据行为树,同步或异步控制双臂完成扶持、抓取、传递、装配等复杂协同任务。
麦克风阵列模块:用户可以通过语音或文本与系统进行交互,提出指令或查询信息。
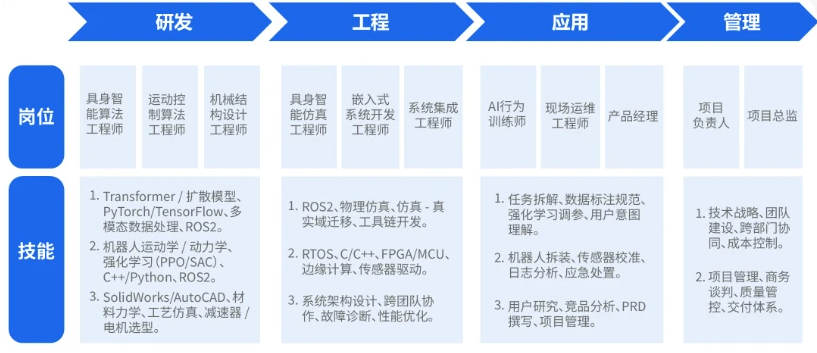
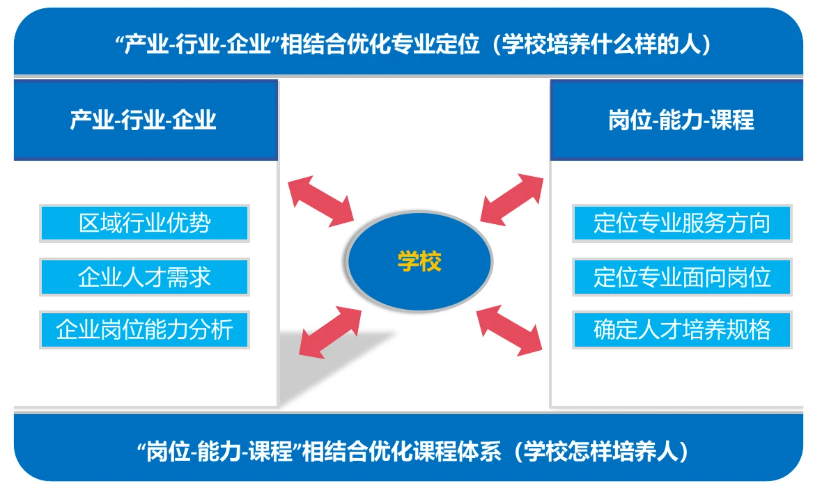
课程体系以“夯实基础、强化实践、激发创新”为核心理念,依托汇萃智能、宇树、云深处、智元等先进认知教学、实践实训、科研平台,构建“基础认知 - 进阶实操 - 行业场景综合运用”的三个阶段课程体系,旨在培养具备具身智能机器人拆装维护、算法开发、场景应用能力的复合型人才,适配应用型本科、职业本科和高职院校具身智能、具身智能工程技术、具身智能机器人技术、机器人工程、自动化、人工智能等相关专业教学需求。
满足《人工智能基础》、《机器视觉应用技术》、《OpenCV 视觉编程》、《智能感知技术》、《电气控制与 PLC》、《机器人传感器与检测技术》、《运动控制实操》等课程实践教学需要。
可开设机器人基础实训、机器人脚本编程与二次开发、ROS2机器人操作系统基础、Moveit2机器人操作平台实训、机器感知与机器人控制、双臂系统协同控制与高级应用、基于大模型的具身智能综合应用实训等36个以上的实验实训内容。
| 机器人基础实训 | ||
| 实训一. 机器人本体结构认知 | 实训二. 机器人安装与调试 | 实训三. 机器人控制器IO信号通讯 |
| 实训四. 机器人末端工具控制 | 实训五. 机器人仿真编程 | 实训六. 机器人在线指令编程 |
| 实训七. 机器人拖动示教控制 | ||
| 机器人脚本编程与二次开发 | ||
| 实训一. 机器人Lua脚本编程开发 | 实训二. 基于SDK的机器人Python编程控制 | 实训三. 基于SDK的C++编程机器人运动控制 |
| ROS2机器人操作系统基础 | ||
| 实训一. ROS2环境搭建与多机通讯 | 实训二. ROS2工作空间与功能包 | 实训三. ROS2通信机制 |
| 实训四. ROS2 Launch文件解析与启动 | 实训五. ROS2中间件技术 | |
| Moveit2机器人操作平台实训 | ||
| 实训一. 机械臂MoveIt和ARCS系统仿真 | 实训二. 机械臂规划场景自动避障 | 实训三. 机械臂运动规划API |
| 实训四. 机械臂运动规划请求适配器的使用 | 实训五. 自定义运动规划插件 | 实训六. 使用Motion Planning的python接口编程控制机械臂 |
| 实训七. 机械臂常用末端工具ROS2驱动及使用 | ||
| 机器感知与机器人控制 | ||
| 实训一. 机器视觉-深度相机ROS应用 | 实训二. 双臂与相机手眼标定实训 | 实训三. 基于YOLO的物体识别与机械臂抓取实训 |
| 实训四. 机械臂写字 | 实训五. 语音交互模块ROS2驱动 | |
| 双臂系统协同控制与高级应用 | ||
| 实训一. 双臂ROS2驱动控制 | 实训二. 双臂协同之“辅助装配”任务 | 实训三. 双臂协同之“共享工作空间避障” |
| 实训四. 双臂协同之魔方复原 | ||
| 基于大模型的具身智能综合应用实训 | ||
| 实训一. 基于大语言模型的Prompts工程 | 实训二. 基于视觉大模型的物体识别与定位 | 实训三. 行为树引擎的开发与通信 |
| 实训四. 基于行为树的机器人系统设计 | 实训五. 基于多模态大模型的装配应用 | |
| 核心配件 | 说明 | 数量 | 备注 |
|---|---|---|---|
| 机械臂 | AUBO E3 6轴协作机器人 | 2 | 标配 |
| 双臂控制器 | AUBO Dual Arm Controller | 1 | 标配 |
| 平板 | 机械臂无线示教Pad | 1 | 标配 |
| 夹爪 | 三维触觉夹爪 | 2 | 标配 |
| 相机 | 机械臂末端和头部全局相机 | 3 | 标配 |
| 语音 | 麦克风阵列语音模块+扬声器 | 1 | 标配 |
| 躯干 | 带机械臂底座和头部固定支架 | 1 | 标配 |
| 实训台 | 1.2*1.0*0.85m实训台 | 1 | 标配 |
| 边缘计算开发套件 | RDK S100具身智能边缘控制器 | 1 | 标配 |
| 英伟达AGX Orin控制器 | 1 | 选配 | |
| 电脑 | 开发主机 | 1 | 选配 |
| 名称 | 主要部件、器件及规格 |
|---|---|
| 整机规格参数 | 整机尺寸:1200 x 1000 x 1565 mm 最大有效负载:6 kg(3kg*2) 运动能力:手臂末端运动速度最高1.9 m/s 感知能力:3D相机、全向麦克风 AI算力:80TOPS 操作方式:无线PAD |
| 机械臂 | 单臂性能: 1)基本参数: 工作半径:625mm 最大负载:3kg ★机械臂重量:16kg 自由度:6自由度 ★重复定位精度:±0.02mm 末端速度:1.9m/s 供电电源:48V DC,±2V 功耗:普通功耗下约为150W 安装方式:置地式、倒挂式、悬臂式 外壳材料:铝合金 2)电气/通讯接口: 本体通讯接口:CAN BUS 工具端数字量输入/输出:4路(可配) 工具端模拟量输入:2路 工具端电源输出:0V/12V/24V(可配) 工具端电流输出:0.8A 3)环境参数: 工作环境温度:0~50℃ 工作环境湿度:25~90%(无冷凝) 防护等级:IP54 4)关节运动参数: J1~J6轴运动范围:±360° J1~J3最大速度:178°/s J4~J6最大速度:237°/s |
| 双臂控制器 | 通讯协议:Ethernet、Modbus-RTU/TCP 接口与开放性:SDK(支持C++/Lua/Python开发)、支持JSON-RPC协议跨平台开发、支持ROS系统 电源输入:DC48V,±2V 数字量输入:普通IO *4、安全IO *4 数字量输出:普通IO *4、安全IO *4 RS485/Modbus:1路 远程开关机:远程开机*1、远程关机*1 电压输出:DC24V 2A 通信接口: CANFD:4路 网口:RJ45*1,千兆网口自适应 USB接口:USB2.0 *2 无线接口:无线AP,2.4G&5G,无线天线*2 显示接口:HDMI*1 机器人控制手柄:急停开关、按键*5(可自定义按键功能)、指示灯*2 |
| 平板 | 8G+128G *1 预装无线示教软件 |
| 3D相机 | 数量:头部*1,手部*2 头部深度范围:0.17m-20m 手部深度范围:0.07m-1m 头部分辨率:1280x800 头部帧率:60fps 头部IP防护等级:IP65 手部分辨率:1280x720 |
| 电动夹爪 | 最大行程:76mm 触觉传感器个数:1 触觉维度:三维 打开/闭合时间:0.5/1.6s 最大夹持力:20N 工作电压:24V DC 控制接口:RS485、串口 最大负载:2000g 数量:2 |
| 开发套件 | RDK S100具身智能边缘控制器(标配) GPU:1x Arm Mali-G78AE@100 GFLOPS MCU:4x Arm Cortex-R52+@1.2GHz CPU: 6x Arm Cortex-A78AE@1.5GHz 内存:12GB LPDDR5, 96-bit 存储:64GB eMMC5.1,M.2 Key M (PCIe 3.0 x1) * 1 AI性能:80TOPS |
| Jetson AGX Orin 32G控制器(选配) GPU:2048个CUDA核心和64个Tensor核心 CPU: 12核ARM Cortex-A78AE处理器 内存:32GB LPDDR5 存储:64GB eMMC5.1,可扩展存储NVMe SSD插槽 AI性能:200TOPS | |
| 麦克风阵列 | 模块阵型:环形 阵元个数:6个 模块尺寸:直径 79mm 拾音距离:10m 声源定位:水平360° 支持关键词唤醒、声源定位、噪声抑制、VAD |
| 音箱 | 硬件参数: 功率:3W*2 喇叭:2英寸40磁喇叭 供电方式:USB 5V 接口:3.5mm麦克风接口 |
| 学习资料 | 教学场景配套附件:方积木1套、物料收纳盒1套 服务与支持 提供配套产品实训指导手册、案例程序包、软件工具等 |
请咨询网站在线客服,了解更多产品详情!
请咨询网站在线客服,了解更多产品详情!
— 相关下载 —