工业机器人与机器视觉系统实训平台采用全模块化设计,方便搬运及安装。平台以工业机器人课程教学和实践训练为重点,可开展工业机器人编程、轨迹规划、搬运码垛、模拟焊接、模拟打磨等实训,并结合机器视觉系统开展视觉定位、识别、检测及机器人引导应用。可满足相关课程实验教学、学科竞赛训练及工业机器人系统运维员职业技能训练需要。
主要由工业机器人系统模块、工业机器人末端执行器快换工装库、实训台架体模块、高速智能机器视觉系统模块、电气控制模块、料库与物料供给模块、安全防护与告警模块、工业机器人与机器视觉实训模块、人脸识别开机登录与身份认证模块、实操监控与录像考核模块等组成。
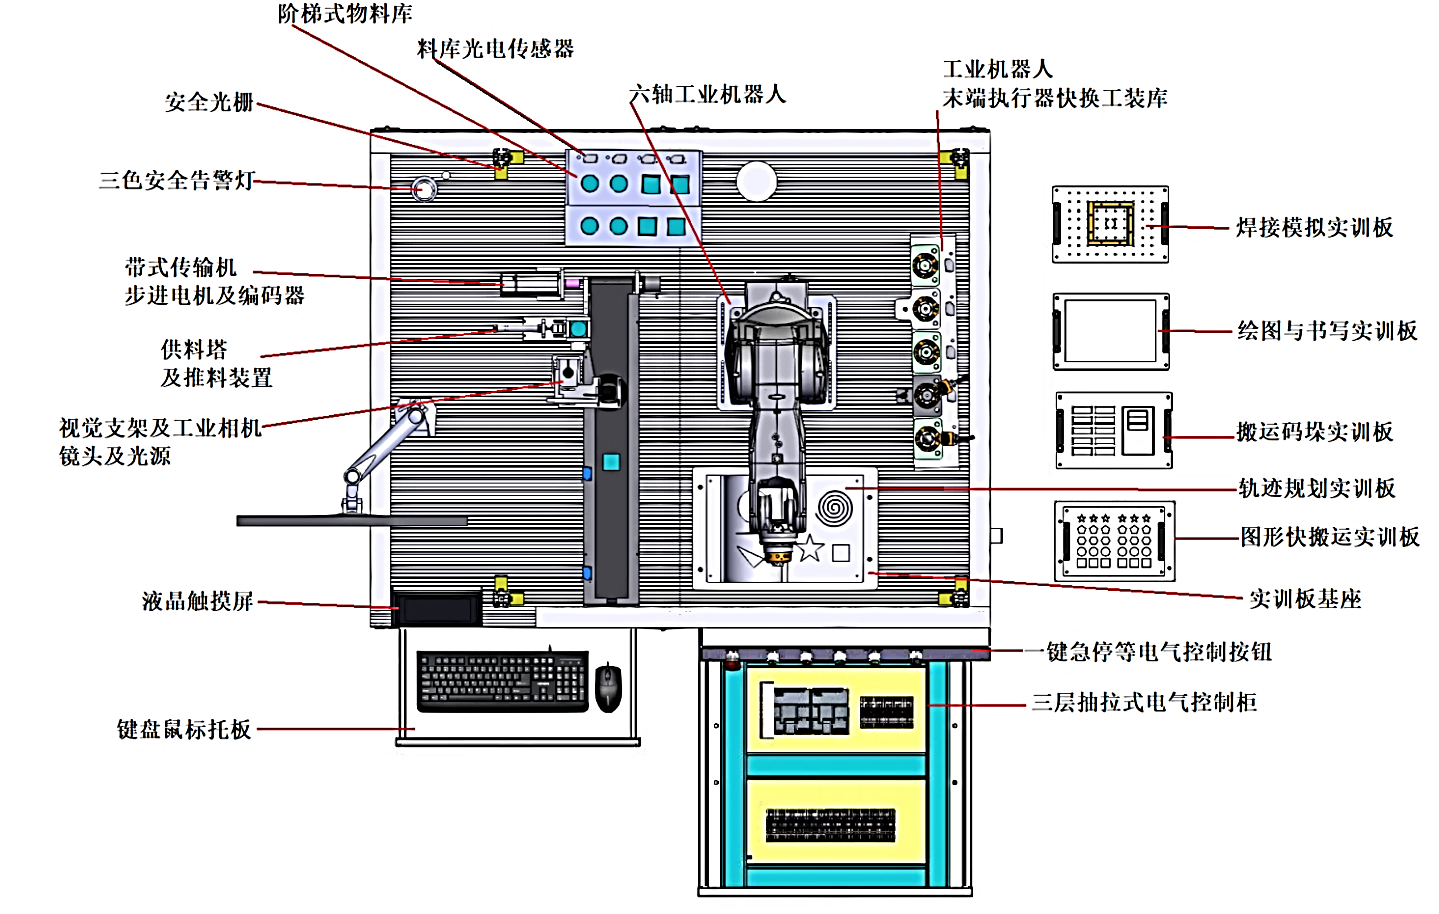
工业机器人与机器视觉系统实训平台俯视结构
国产化全功能机器视觉软件平台:国产自研视觉软件,搭载丰富的2D算法和AI推理工具,支持多品牌机器人联动、PLC通讯、脚本编程及Halcon/OpenCV二次开发,具备软件著作权与第三方技术成果鉴定,可用于教学与科研。
创新语音控制实训功能:集成大模型语音控制系统,支持自定义“关键字—机器人指令”对应关系,可切换识别与大模型模式,开展语音控制机器人实训。
贴合职业技能等级考核:覆盖工业机器人系统运维员、工业视觉系统运维员考证实训,集成抓取分拣、轨迹规划、码垛搬运、视觉定位拼图等实训单元,满足课程教学、技能竞赛和职业证书训练需要。
| 实验项目 |
|---|
| 视觉定位引导运动跟随抓取 |
| 轨迹规划实训 |
| 图形块搬运实训 |
| 模拟焊接实训 |
| 搬运码垛实训 |
| 绘图与书写实训 |
| 模拟打磨实训 |
| 名称 | 配置 |
|---|---|
| 实训台整体架体模块 | 架体尺寸不小于1500mm(长)×1200mm(宽)×750mm(高),采用铝型材标准架体模式。 |
| 六轴工业机器人 | 可根据需求选择配置工业机器人品牌。 |
| 机器人快换工装夹具库 | 标定针、夹爪、吸盘、绘图笔、轨迹针。 |
| 机器视觉系统工控机 | 处理器:不低于Intel Core i5-10500;内存:不低于16GB DDR4。 |
| 机器视觉系统软件平台 | 3000+算法、8大功能模块、180个通用工具。 |
| 工业相机与镜头 | 600万像素黑白工业面阵相机;12mm工业相机镜头;16mm工业相机镜头。 |
| 光源 | 24V白色环形光源;24V白色开孔面光源。 |
| 运动传输模块 | 有效传送距离不小于600mm,传送带宽度不小于100mm;采用57步进电机拖动,转矩不低于2.2N·m,最大电流3.5A。 |
| 电气控制模块 | PLC、人机界面触摸屏、供电单元、信号转换单元。 |
| 安全防护与告警模块 | 具备安全光栅、安全告警灯和一键急停按钮。 |
| 语音控制实训系统 | 支持用户通过语音控制机器人执行动作。 |
| 工业机器人实训模块 | 视觉引导运动抓取、运动轨迹规划、图块搬运、码垛、绘图等实训单元。 |
| 机器视觉实训模块 | 轮廓定位、七巧板拼图等实训单元。 |
| 实训模块名称 | 实训内容 | 图片 |
|---|---|---|
| 运动轨迹规划实训单元 | 运动轨迹训练模块由优质铝材加工制造,表面阳极氧化处理,通过在平面、曲面上蚀刻不同图形规则的图案,完成工业机器人轨迹规划示教编程、程序优化等实训,主要完成圆形、三角形、方形、曲面圆弧、曲面三角形、曲面直线、五角星、螺旋线等多种空间不同形状的轨迹规划和示教编程。还可以通过TCP辅助示教装置训练机器人的工具坐标的建立。 | 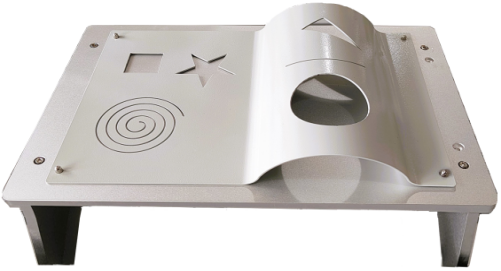 |
| 图块搬运实训单元 | 图块搬运训练模块由两块底板座组成,均采用不锈钢制造,且分别有五组不同形状和编号的工件,包括圆形、正方形、六边形、五边形、五角星。机器人通过吸盘夹具依次把一个物料板摆放好的多种形状物料拾取搬运到另一个物料板上;可对机器人点对点搬运进行练习,且搬运物料形状、角度的不同,更加深化机器人点到点示教时的角度姿态等调整。可对机器人OFFS偏移指令以及机器人重定位姿态进行学习。 | 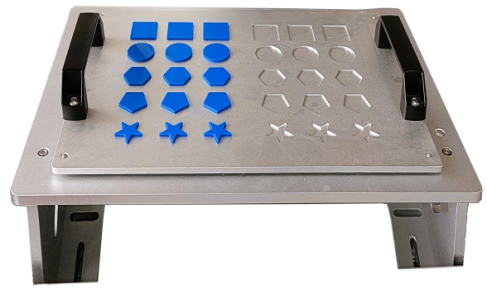 |
| 堆叠码垛实训单元 | 堆叠码垛训练模块分为码垛物料盛放平台和码垛平台两部分。码垛物料由两组正方形(3×3)及长方形(3×6)工件组成。实训时根据取料顺序和摆放顺序等不同,可以建立多种不同的码垛方案。同时,编写码垛机器人程序时,练习使用相应的偏移指令计算出取料点,通过偏移完成码垛,也可以练习简单的movej、movel指令定点移动完成堆叠码垛。 | 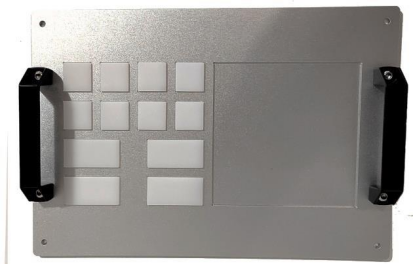 |
| 绘图与书写实训单元 | 该训练模块由书写训练台、书写笔夹具组成。书写训练台可供A4纸大小纸张平放,也可根据要求自由更换纸张大小。书写笔夹具可轴向移动,保护在书写过程中笔尖与纸面接触不造成笔尖损坏。 | 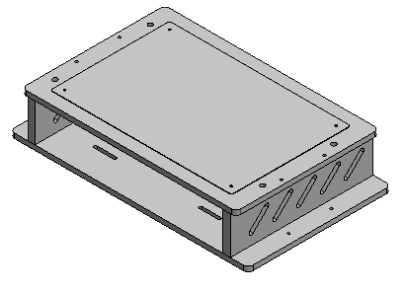 |
| 实训模块名称 | 实训内容 | 图片 |
|---|---|---|
| 视觉引导快速分拣实训单元 | 该训练单元实现由机器视觉系统引导机器人进行零配件及农产品模型两组实验材料的分拣训练。无序放置在左侧视觉面光源实验架上的实验材料,通过视觉识别,引导机器人快速分类抓取到右侧对应物品箱格中。 | 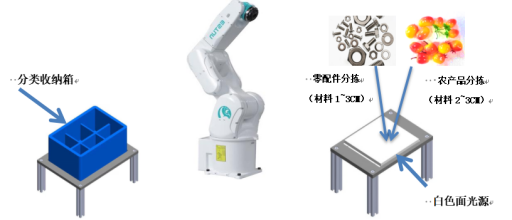 |
| 七巧板造型摆拼实训单元 | 该训练单元实现通过机器视觉系统引导机器人将无序状态下的七块彩色小板,通过视觉工具识别并定位每块小板的形状与颜色,并计算出不同形状小板的位置坐标及角度,引导吸盘工具将各个小板摆拼成指定图案。 | 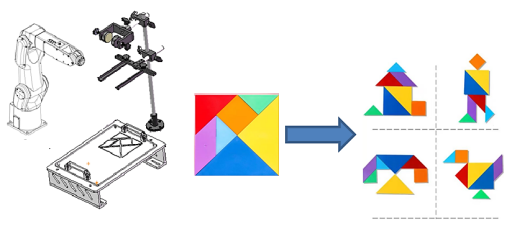 |
| 颜色、数字与图像识别实训单元 | 该训练单元实现通过机器视觉系统引导机器人进行字符识别、图形识别与颜色识别并完成搬运与正确码放的训练内容。 | 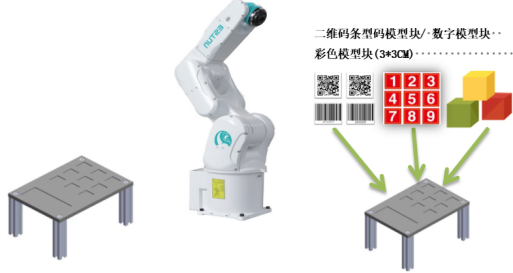 |
《工业机器人基础》
《机器人视觉技术》
《工业机器人安装与调试》
《工业机器人编程与仿真》
《工业机器人实操与应用技巧》
《机器学习》
提供《机器视觉入门与实战》
提供至少10个行业案例课程资源教学PPT。
提供配套教学视频资源。
零基础:5天培训。
有基础:3天培训。
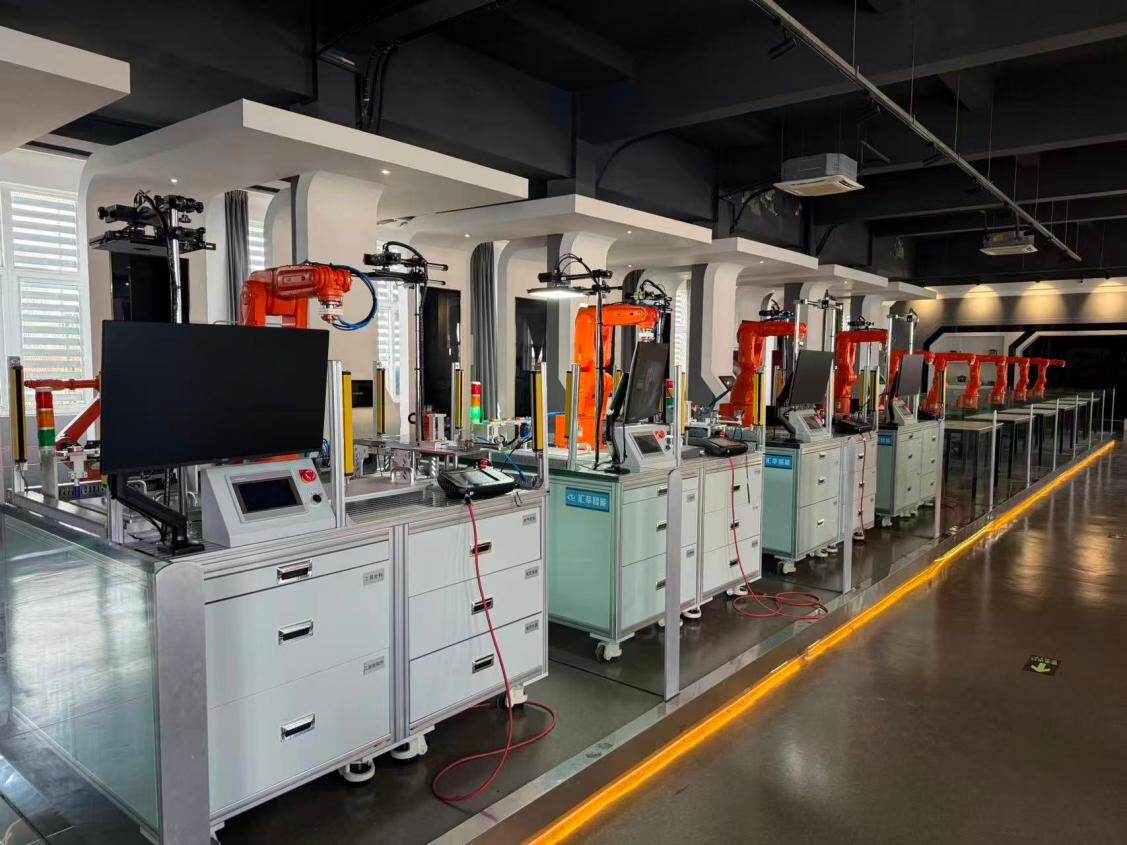
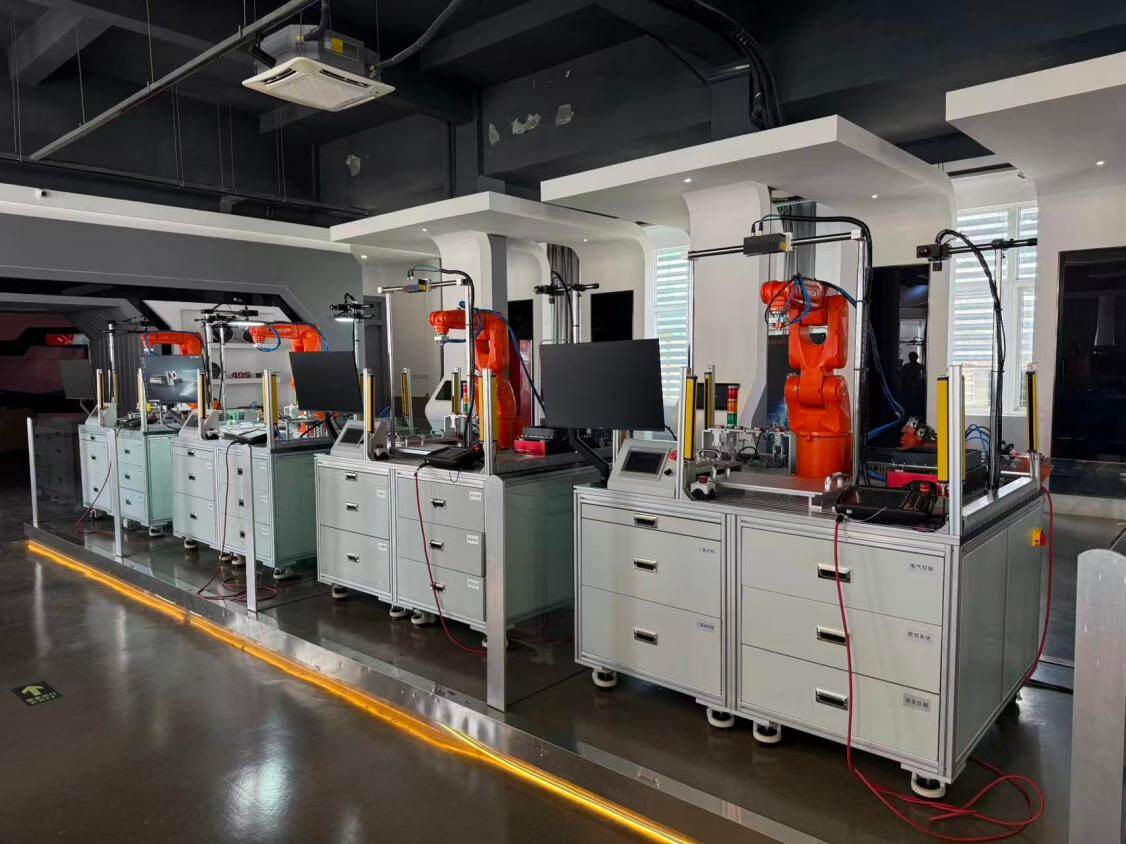
温岭市职业技术学校工业机器人实训室

| 名称 | 配置 |
|---|---|
| 实训台整体架体模块 | 架体尺寸不小于1500mm(长)×1200mm(宽)×750mm(高),采用铝型材标准架体模式。 |
| 六轴工业机器人 | 可根据需求选择配置工业机器人品牌。 |
| 机器人快换工装夹具库 | 标定针、夹爪、吸盘、绘图笔、轨迹针。 |
| 机器视觉系统工控机 | 处理器:不低于Intel Core i5-10500;内存:不低于16GB DDR4。 |
| 机器视觉系统软件平台 | 3000+算法、8大功能模块、180个通用工具。 |
| 工业相机与镜头 | 600万像素黑白工业面阵相机;12mm工业相机镜头;16mm工业相机镜头。 |
| 光源 | 24V白色环形光源;24V白色开孔面光源。 |
| 运动传输模块 | 有效传送距离不小于600mm,传送带宽度不小于100mm;采用57步进电机拖动,转矩不低于2.2N·m,最大电流3.5A。 |
| 电气控制模块 | PLC、人机界面触摸屏、供电单元、信号转换单元。 |
| 安全防护与告警模块 | 具备安全光栅、安全告警灯和一键急停按钮。 |
| 语音控制实训系统 | 支持用户通过语音控制机器人执行动作。 |
| 工业机器人实训模块 | 视觉引导运动抓取、运动轨迹规划、图块搬运、码垛、绘图等实训单元。 |
| 机器视觉实训模块 | 轮廓定位、七巧板拼图等实训单元。 |
设备整体尺寸不小于:1500mm(长)×1200mm(宽)×750mm(高)。
— 相关下载 —