随着锂电PACK产线向高速化、自动化和柔性生产发展,机器视觉已经从单一的缺陷检测工具,逐步深入到上料定位、过程检测、焊接引导、尺寸测量、质量判定和数据追溯等关键环节。通过光学成像、AI视觉算法与自动化控制协同,视觉系统既要“看得准、检得快”,还要把检测和定位结果实时提供给机械手、清洗、焊接、PLC及MES等系统,成为PACK产线质量控制和自动化执行的重要感知入口。
以下以方壳锂电池PACK包制程为例,介绍各视觉工位的检测内容及实施方式。
电芯上料 → 电芯/组件贴胶涂胶 → 电芯扫码 → 液冷板上料涂胶 → 极柱寻址/极性检测 → 极柱清洗 → BSB/FPC焊接 → 模组全尺寸检测 → 模组下料/入箱
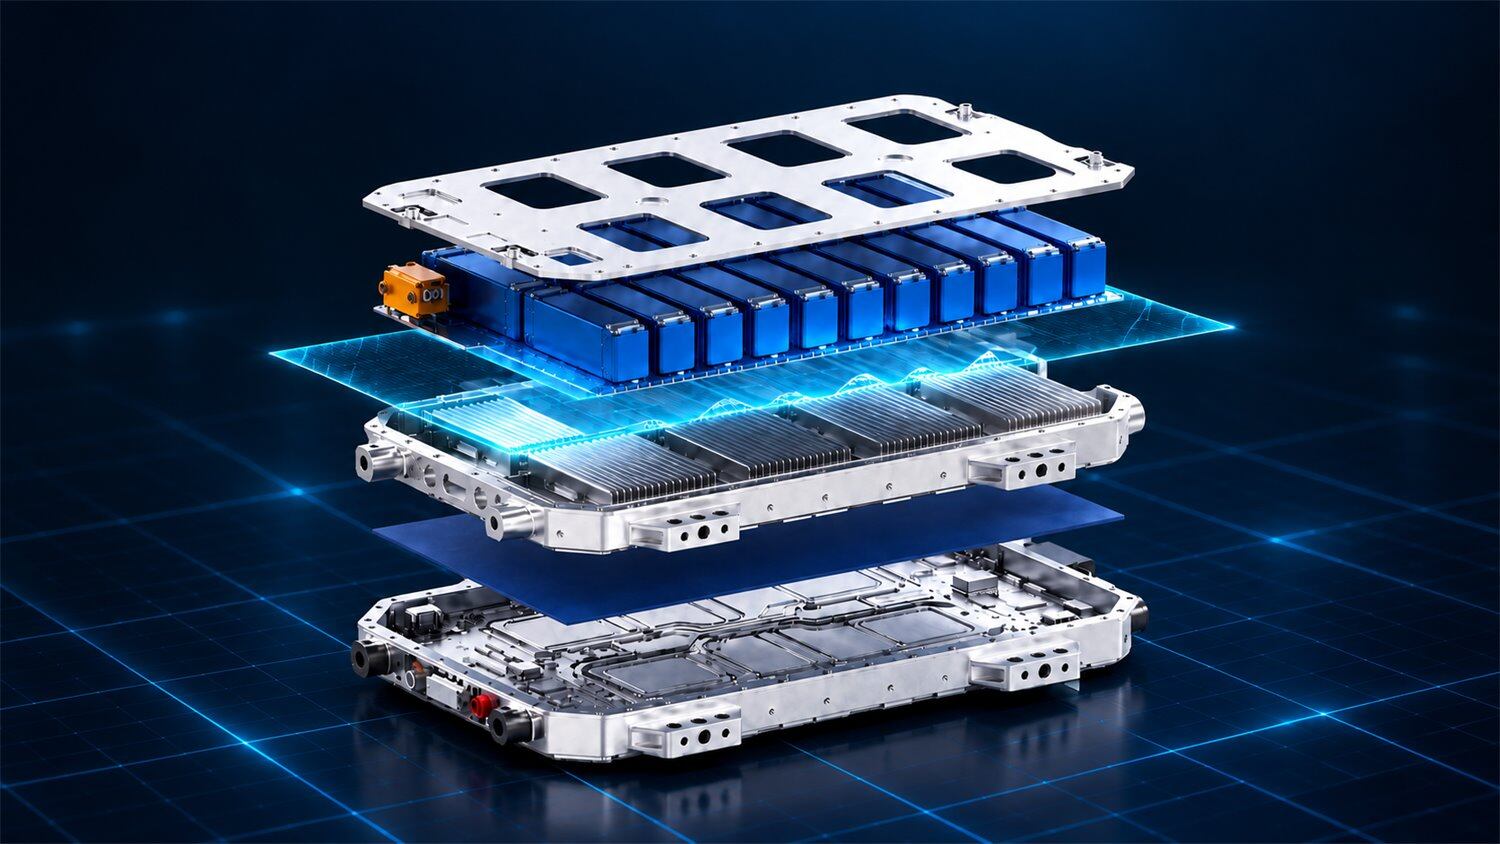
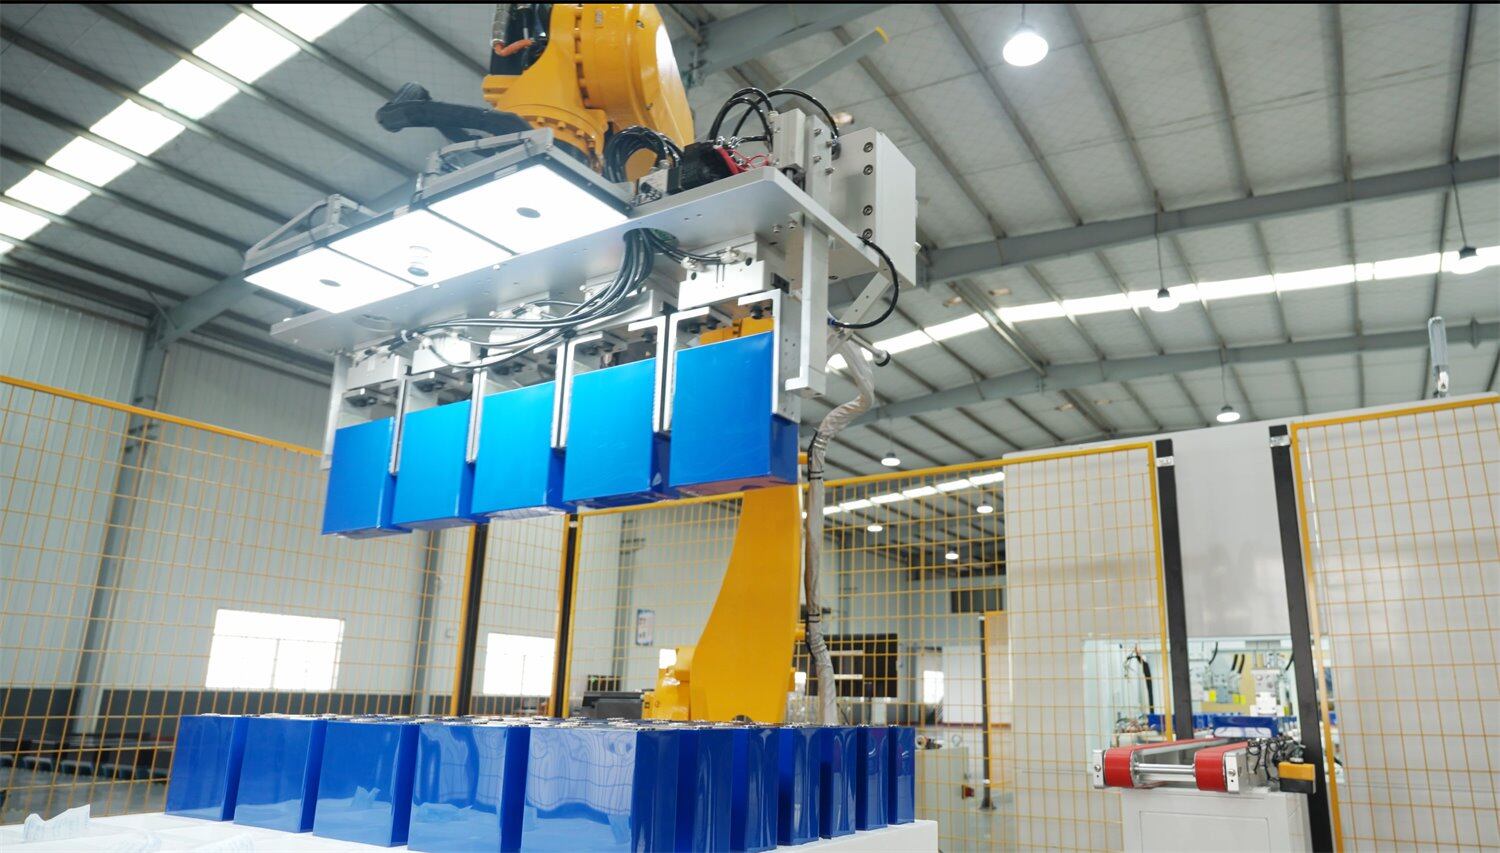
电芯上料视觉引导
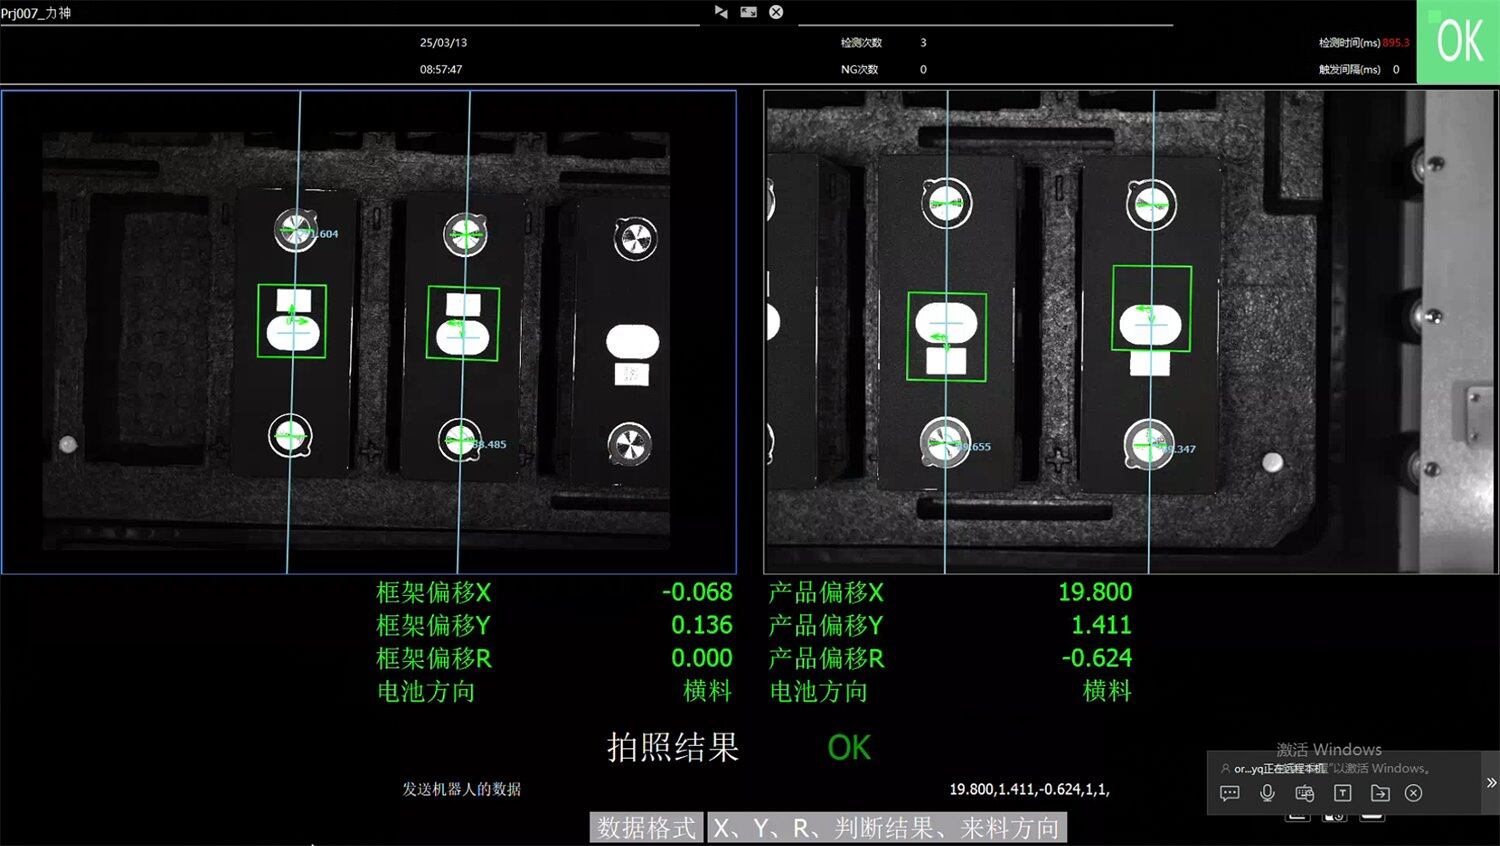
电芯上料首先要解决来料位置、朝向和正负极确认。固定机械定位难以覆盖实际来料偏差,抓取位置或极性判断错误还会影响后续模组组装。汇萃智能针对这一工位的处理方式是:相机识别电芯朝向、正负极及特征点,计算位置姿态并完成坐标转换,将实际坐标发送给机械手完成抓取上料,项目定位精度可达0.1mm。端板、缓冲垫、绝缘片、侧板等组件上料,也按照组件结构和抓取方式进行视觉定位。
流程:图像采集 → 朝向/极性/特征点识别 → 位置姿态计算 → 坐标转换 → 机械手抓取。
贴胶与涂胶检测
PACK制程中的电芯、端板、缓冲垫、绝缘片、侧板及液冷板等环节均可能涉及贴胶或涂胶。贴胶偏移、重叠,以及断胶、漏胶、胶边距超标、胶路宽度异常,会继续影响模组堆叠、粘接和装配质量。胶路宽度、连续性、面积、边距这几个维度很难用同一套检测标准覆盖,汇萃智能为此开发了“断胶检测”专用工具,现有项目检测精度可达0.07mm。
液冷板涂胶工位则把视觉布置在涂胶前后两个环节:涂胶前获取液冷板实际位置和姿态,将定位结果提供给机械手;涂胶结束后再次采图,对胶路连续性、胶宽、胶量及异常位置进行检测,完成从定位到涂胶质量确认的一套工位流程。
液冷板定位 → 机械手涂胶 → 胶路检测
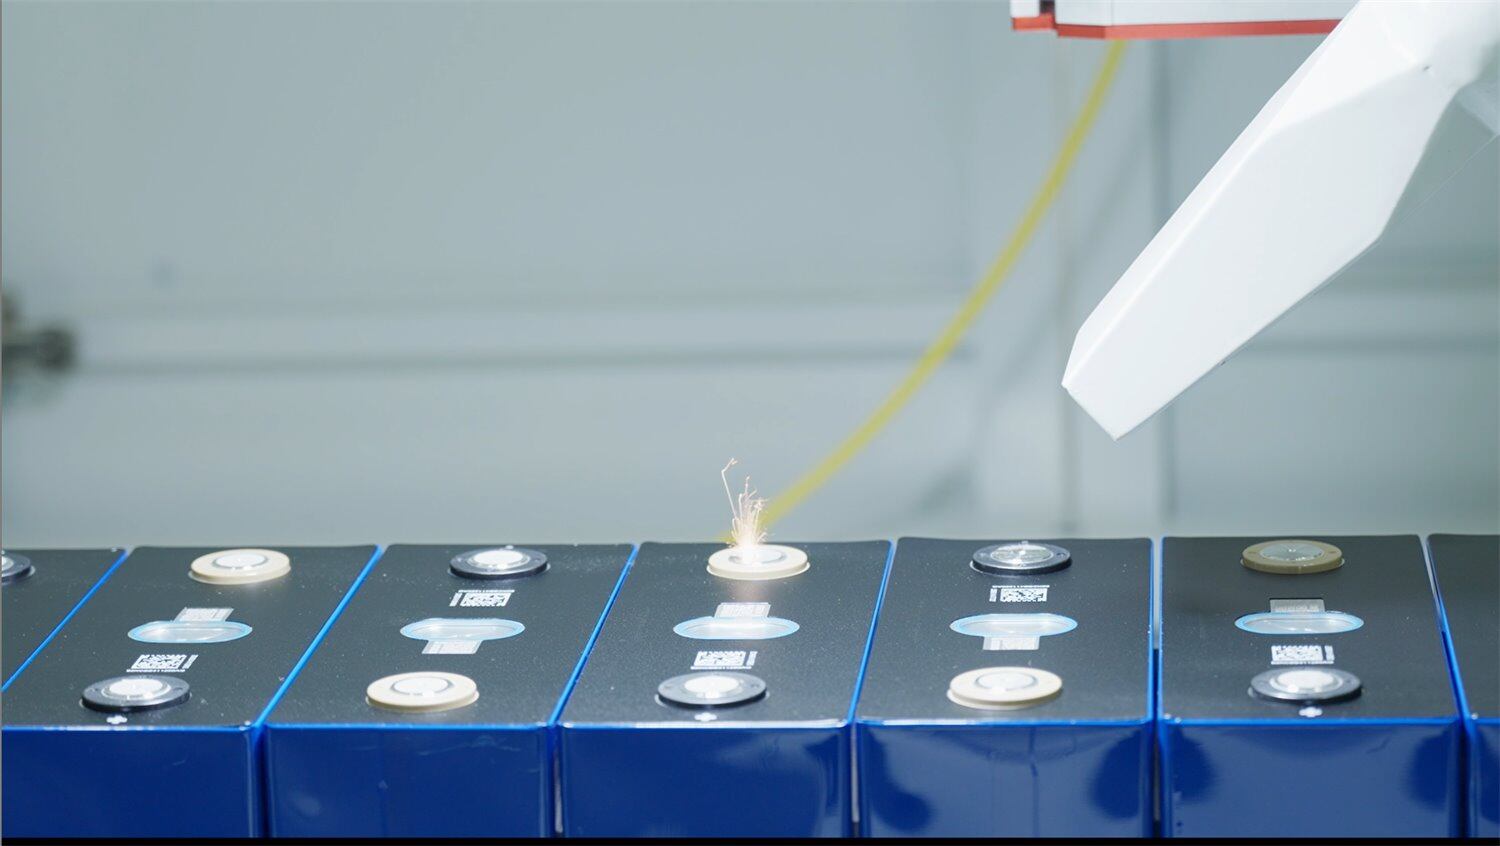

机械手涂胶场景 胶路视觉检测画面
电芯扫码与生产追溯
扫码追溯环节把读码和生产数据绑定放在同一工位内完成。系统读取电芯二维码或条形码,校验编码清晰度和完整性;出现污损、缺失或无法识别时输出异常结果。同时可将编码与工位、生产时间、检测结果等信息关联,并按项目要求与MES交互,为后续追溯和异常排查保留完整数据链。
极柱寻址、极性检测与清洗
模组进入极柱相关工序后,视觉系统识别电芯极柱位置,并判断正负极状态,对极性反装等异常进行报警,为后续清洗和焊接提供位置依据。
在激光清洗工位,视觉根据极柱实际位置引导清洗机构执行清洗。清洗完成后再次对极柱表面进行检测,确认清洗区域的表面洁净度,避免残留或清洗不到位影响后续焊接质量。

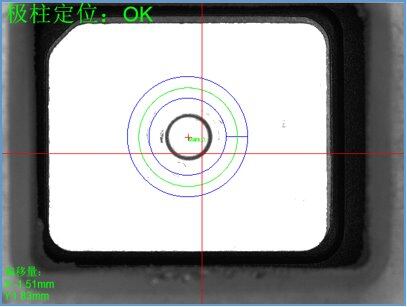
电芯二维码识别画面 极柱定位画面
BSB/FPC焊接视觉引导及焊后检测
BSB/FPC焊接工位同时涉及焊前对位和焊后质量确认,为了保障精度,汇萃智能把“定位引导+焊后检测”整合成一体化视觉系统:焊接前识别巴片、极柱或FPC引脚实际位置,将坐标提供给焊接机构完成位置修正;焊接后继续检测焊接区域,可识别焊接偏移、虚焊、漏焊、飞溅、爆点、裂缝、发黑等异常。
BSB 工位:巴片/极柱定位 → 焊接引导 → 焊后 2D/3D 检测
焊后2D视觉主要判断焊点位置、面积及平面外观缺陷;对高度和表面形貌要求更高的项目,会引入3D视觉获取点云数据,通过点云高度、凸体积、凹面积和平面度等指标量化分析焊接成型状态。
FPC工位在焊接前先完成FPC片检测,并对FPC板引脚与汇流排对应位置进行定位;判定合格后,再将定位结果提供给焊接机构完成对位。焊接结束后继续对焊接区域进行检测。

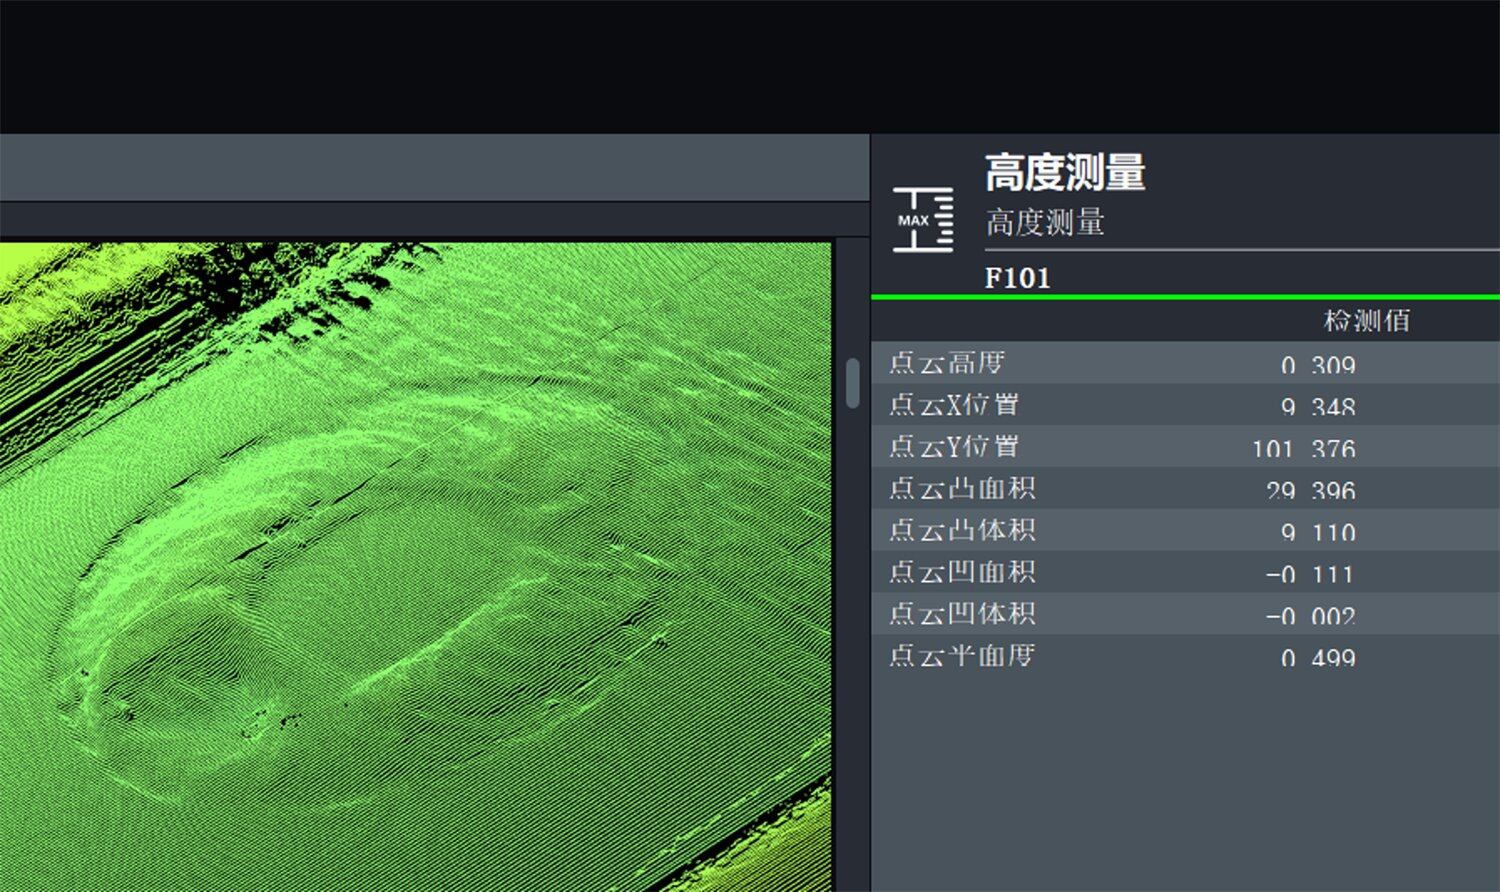
焊后 2D 检测画面 焊后 3D 检测:获取高度及表面形貌数据
模组全尺寸与装配状态检测
BSB/FPC焊接完成后,需要确认模组整体尺寸和关键装配位置是否满足后续搬运及入箱要求。在已实施的模组测量工位中,这道流程把尺寸测量和装配状态判断放在同一视觉流程内,对模组长宽尺寸、平面度及MARK点间距进行测量,直接输出实际测量值和OK/NG判定,并保留对应尺寸数据,便于定位异常项。
模组搬运、入箱及不同 PACK 类型的扩展工位
模组下料和入箱工位,视觉定位结果被直接作为机械手抓取、放料的坐标输入。下料时识别模组位置和姿态,引导机械手抓取;入箱时定位壳体MARK孔位或其他结构特征,使机械手按照实际箱体位置完成放料。
方壳锂电池PACK包、圆柱锂电池PACK包、软包锂电池PACK包均可沿用上料、测量、定位、焊接、搬运等通用视觉思路;圆柱PACK项目可按工艺增加青稞纸和极性检测,软包PACK则根据产品结构增加尺寸测量等任务。单工位可独立落地,多工位也可按整线节拍和设备接口统一规划。
类似 PACK 视觉项目怎么评估?
具体工位的检测参数和节拍需结合产品结构、样品标准、拍摄视野及现场产线条件进行评估。
| 电池类型与规格 | 方壳、圆柱或软包;电芯尺寸、模组结构及相关组件尺寸。 |
| 目标检测工位 | 上料、贴胶/涂胶、扫码追溯、极柱寻址/极性检测、清洗及清洗后确认、焊接、模组全尺寸检测、搬运/入箱等具体环节。 |
| 样品与判定标准 | OK/NG 样品、缺陷类型、尺寸公差及验收标准。 |
| 产线条件 | 现场节拍、输送方式、机器人/PLC、安装空间和设备接口。 |
| 数据需求 | 扫码绑定、检测结果记录及 MES 交互要求。 |
为什么选择汇萃智能
汇萃智能长期专注机器视觉技术与工业项目落地,是国家级专精特新重点“小巨人”企业。已在多家锂电企业完成PACK视觉项目落地,并经过实际产线运行验证,支持新老产线规划升级,帮助锂电企业减少人工检测投入和异常物料损失,提高关键工序检测稳定性,推动PACK产线良率和自动化水平持续提升。

返回顶部

面向食品饮料、日化、医药等瓶装生产线,汇萃智能提供从空瓶、瓶盖到液位、标签、喷码的整线视觉检测方案,帮助减少人工复检与不良品损耗。
以方壳锂电池 PACK 包制程为例,梳理电芯上料定位、贴胶涂胶检测、扫码追溯、极柱寻址与极性检测、BSB/FPC 焊接引导及焊后检测、模组全尺寸测量、搬运入箱等工位的视觉检测内容与实施方式。
覆盖针筒、芯杆、胶塞及成品外观缺陷
在当下科技飞速发展之际,半导体作为现代电子信息技术基石迅猛演进,其芯片广泛用于各类设备,性能优劣直接关乎设备功能与效率。芯片尺寸缩小、集成度提高,半导体生产对精度、质量控制近乎苛刻,细微瑕疵就可能引发芯片失效,影响产品性能与良品率,传统人工检测难以应对,效率低且准确性、一致性差。此时,机器视觉检测技术诞生,宛如半导体行业 “新眼睛”,是精准检测与质量控制关键,融合多领域技术,用图像传感器采集信息,经处理、分析、比对后精准决策或执行动作,在半导体制造各环节起着关键作用。