围绕具身智能技术发展及相关专业实践教学需求,汇萃智能面向应用型本科、职业本科和高职院校的具身智能、具身智能工程技术、具身智能机器人技术、机器人工程、自动化、人工智能等相关专业,建设具身智能产学研实践教学中心。
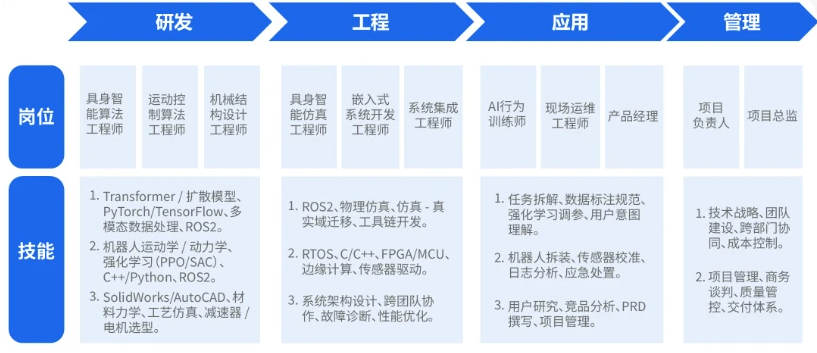
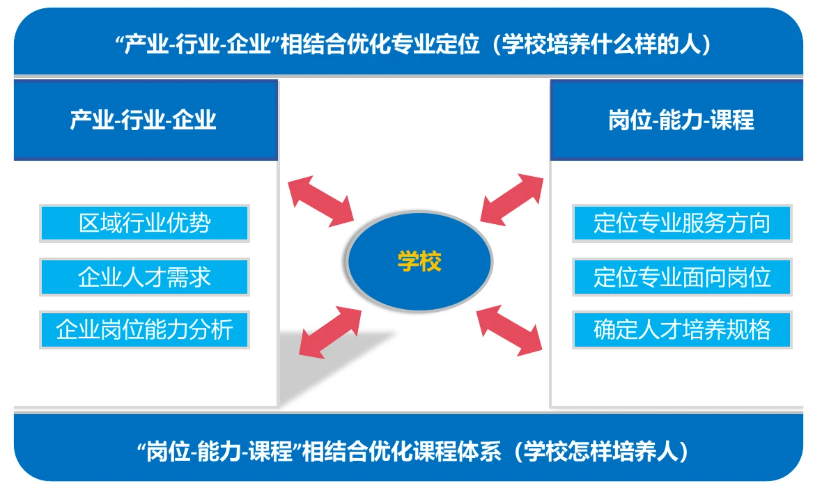
方案围绕“技术攻关、人才培育、产业赋能”,以人才岗位能力和专业课程建设为牵引,将课程教学、实践实训、科研创新与产业应用贯穿于整体建设,通过课程体系、教学资源、人形机器人、四足机器人、具身智能机器人技术实验平台、飞行机器人及行业实践项目等内容,构建具身智能实践教学与产学研应用环境。
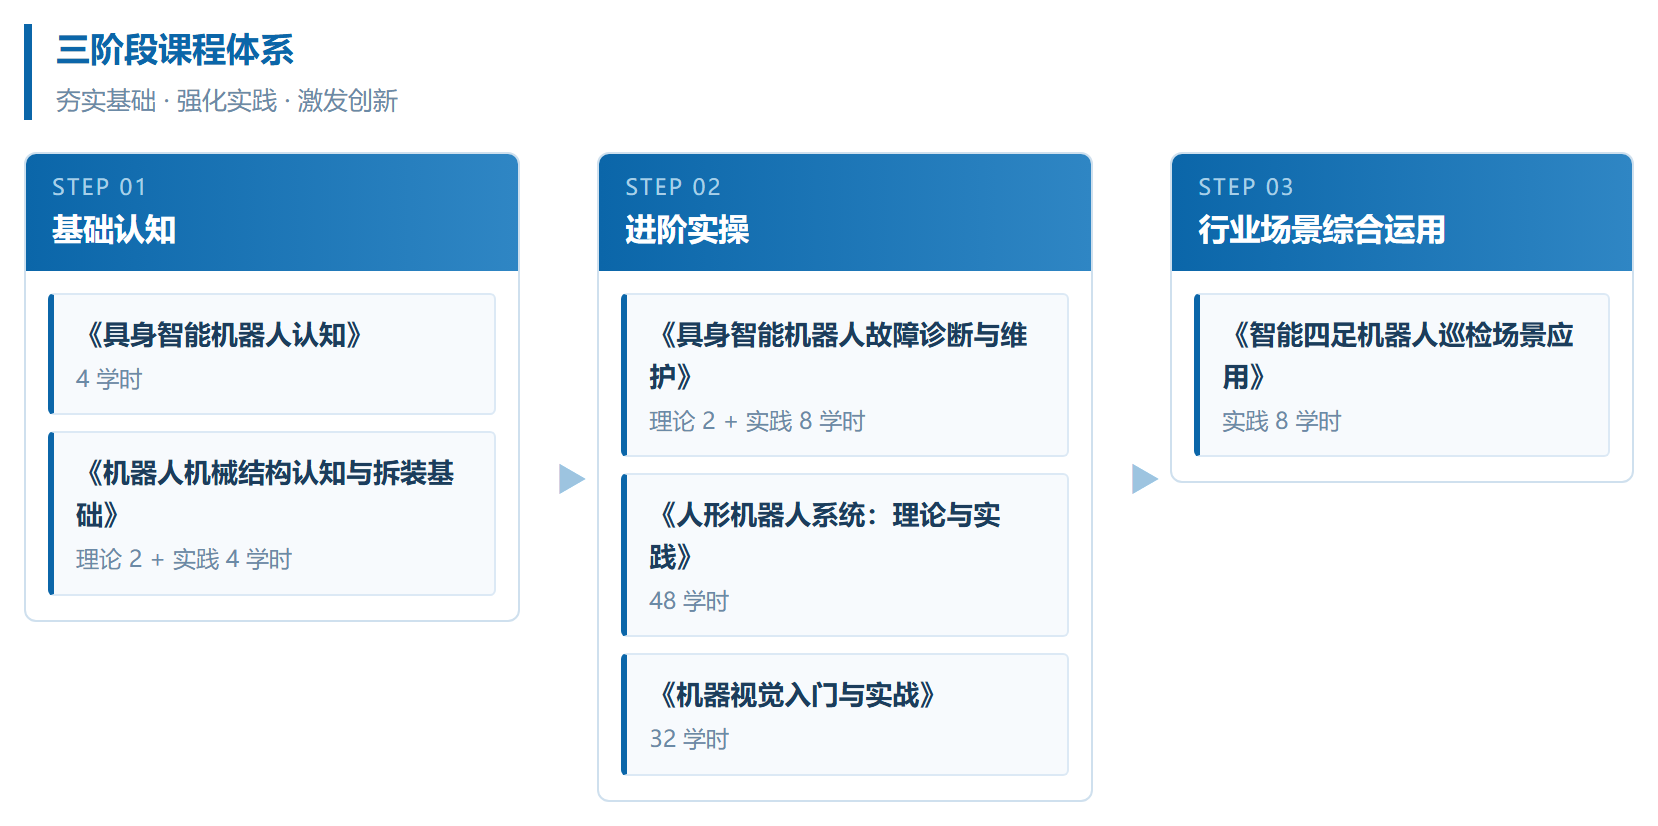
课程体系以“夯实基础、强化实践、激发创新”为核心理念,构建“基础认知—进阶实操—行业场景综合运用”三个阶段课程体系,培养具备具身智能机器人拆装维护、算法开发、场景应用能力的复合型人才。
围绕具身智能实践教学,已配套相应教材及实验指导资源,相关课程还可结合实践指导手册、教学PPT及具体机器人平台开展实验教学,使课程内容与机器人实际操作、系统配置和场景应用对应。
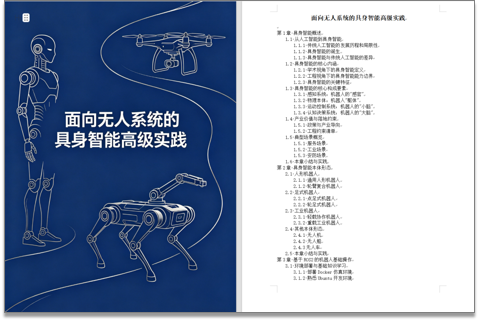
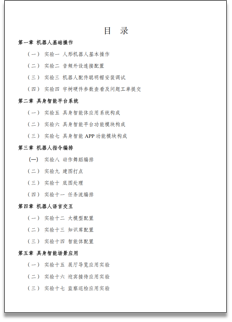
《面向无人系统的具身智能高级实践》 人民邮电出版社
围绕不同阶段的课程教学、实验实训和科研创新需求,中心配置人形机器人、四足机器人、具身智能机器人技术实验平台及飞行机器人等实践载体,分别支撑系统集成、自主移动、智能感知、ROS2开发、大模型应用及无人系统科研等不同方向的实践教学。
具身智能体应用系统主要面向人形机器人系统集成、智能交互、任务编排及场景应用等实践教学,可用于开展具身智能系统集成、机器人自主导航、人机交互、视觉识别及综合任务设计等实验与项目实践。
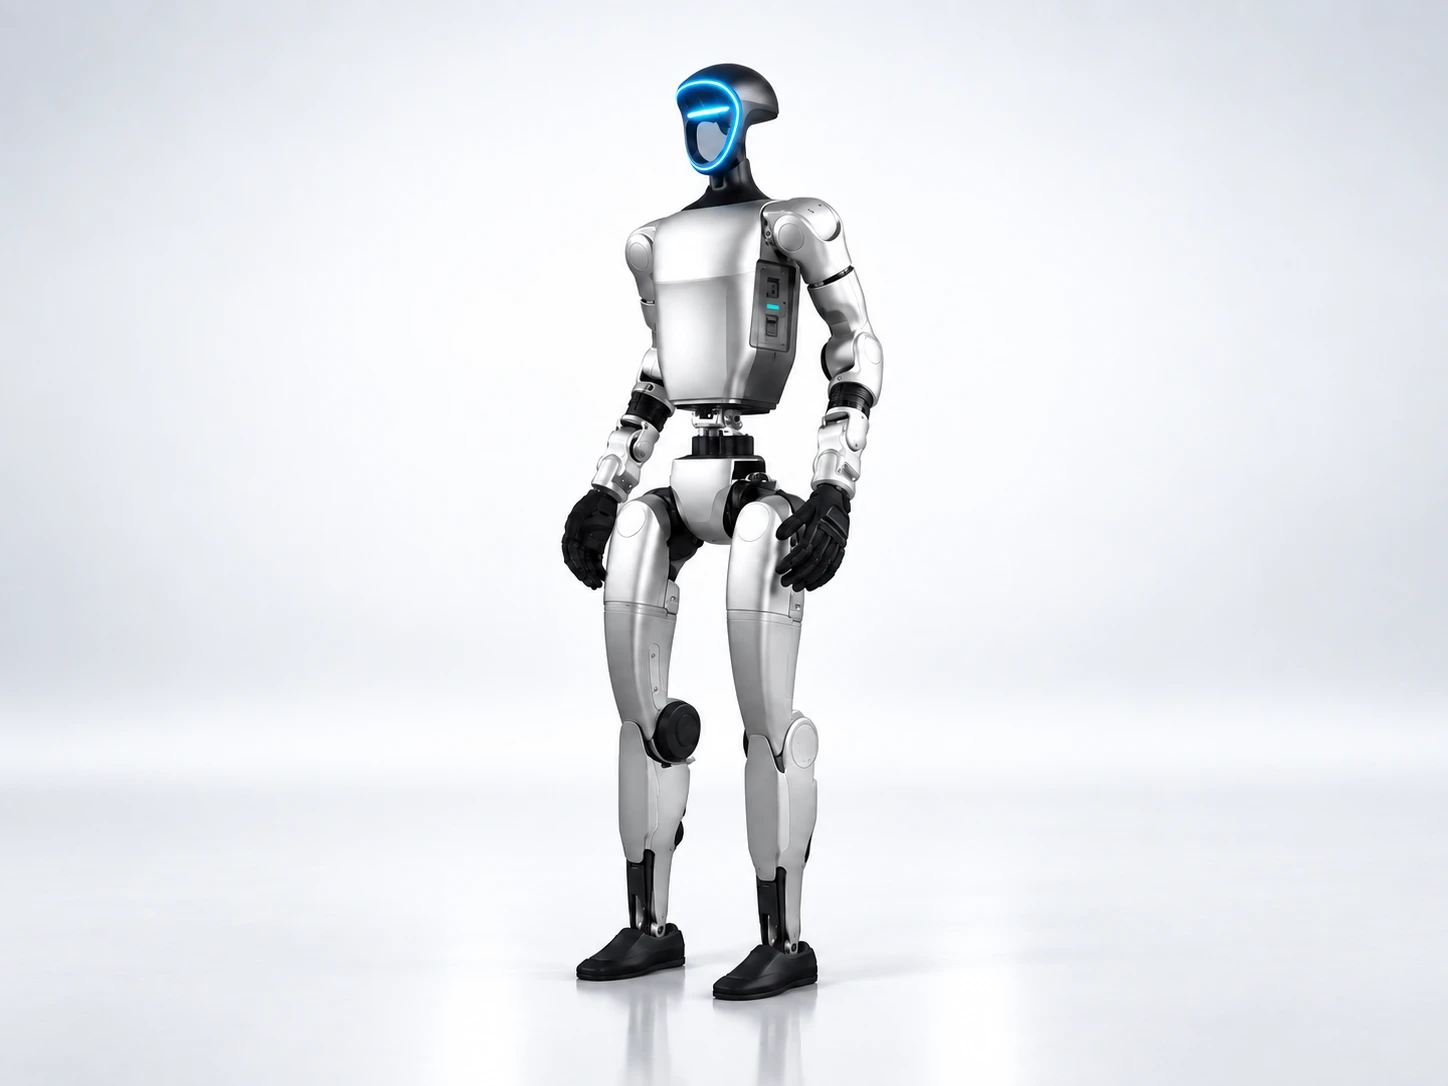
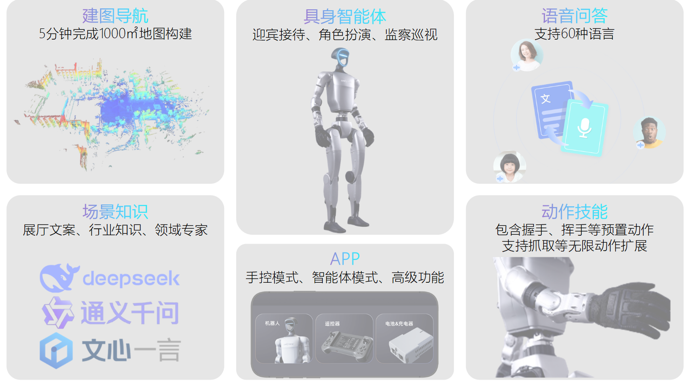
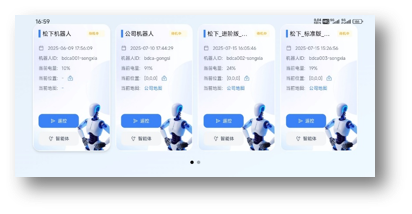
系统以宇树G1Edu进阶版人形机器人为硬件载体,结合移动端APP和Web管理后台,通过智能体配置、知识库管理、大模型配置、地图导航和任务流程编排等功能,为学生提供从机器人操作到具身智能应用开发的实践环境。
|
|
具身智能体应用系统以具身智能体应用系统作为软件核心,以宇树G1Edu进阶版人形机器人作为硬件底座。
软件核心采用“大脑+小脑”双引擎:云侧大脑支持任务链生成、多机协同调度、多模态大模型及全局数据监控;端侧小脑支持自主导航避障、语音交互、视觉识别和动作编排。同时可结合聪明帽、巡检帽、背包、力控灵巧手等扩展配件,根据不同应用需求进行配置。
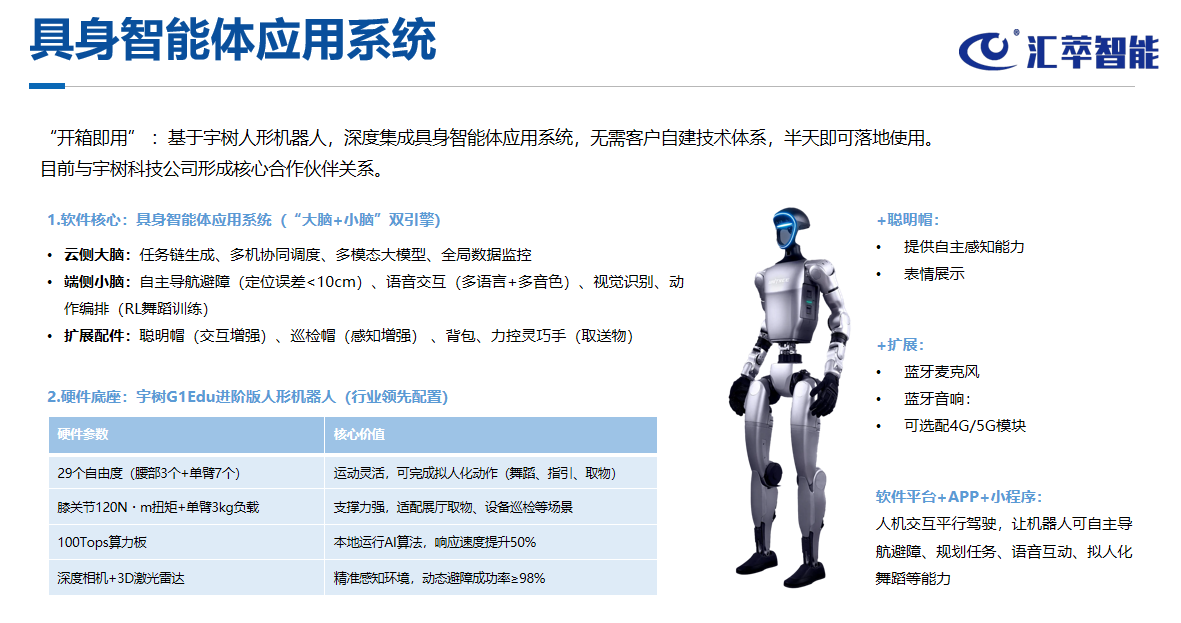
系统可实现:知识库构建、地图打点、路径规划、动态避障、定位导航、智能体对话、多语言交流、多音色选择、拟人动作与舞蹈表演、自定义任务流。
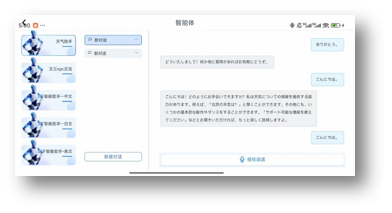
围绕具身智能体应用系统,配套《具身智能系统集成》课程,共32学时,实训内容可扩展。
课程目标为掌握具身智能系统与机器人的集成方法,完成感知—决策—执行闭环。
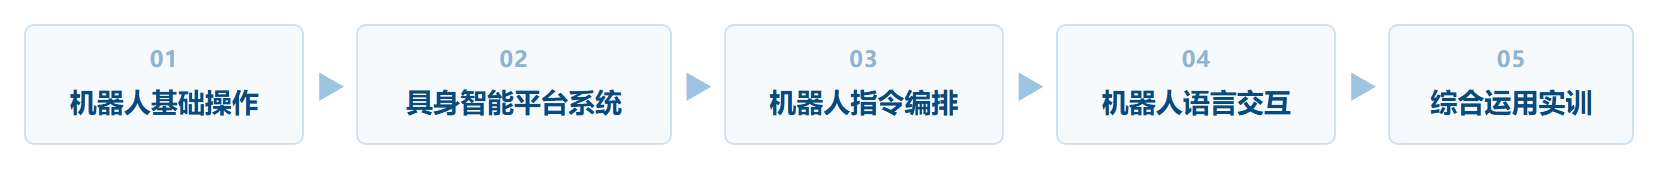
可以开设机器人本体与基础操作、具身智能体应用系统应用及任务配置、自主导览场景实训、直播助播场景实训、视觉识别与分析、监察巡视场景实训、自主操作(灵巧手控制)场景实训、取物送物场景实训等基本实验实训内容,根据不同的应用场景可以扩展不同的综合设计性实验。
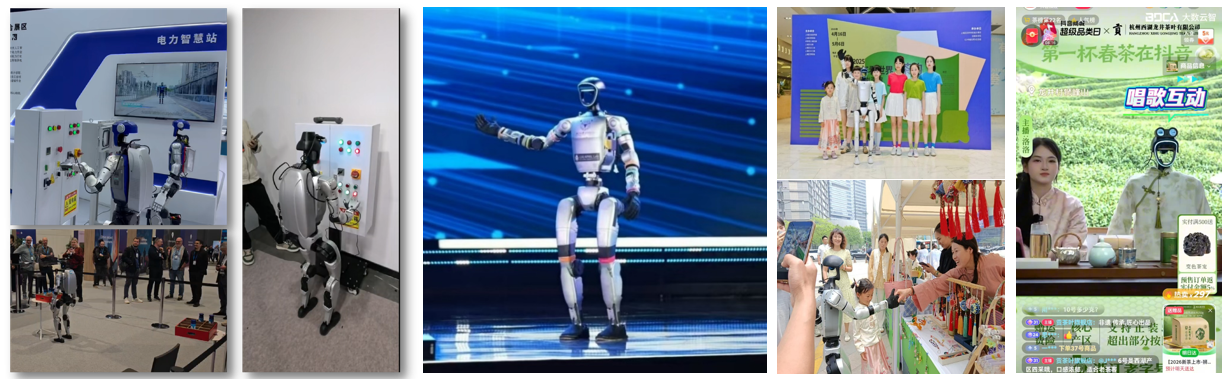
围绕人形机器人实际使用需求,可开展展厅导览、舞台表演、监察巡视、电力柜自主按键旋钮操作、自主取物送物、直播助播、讲课问答等应用。
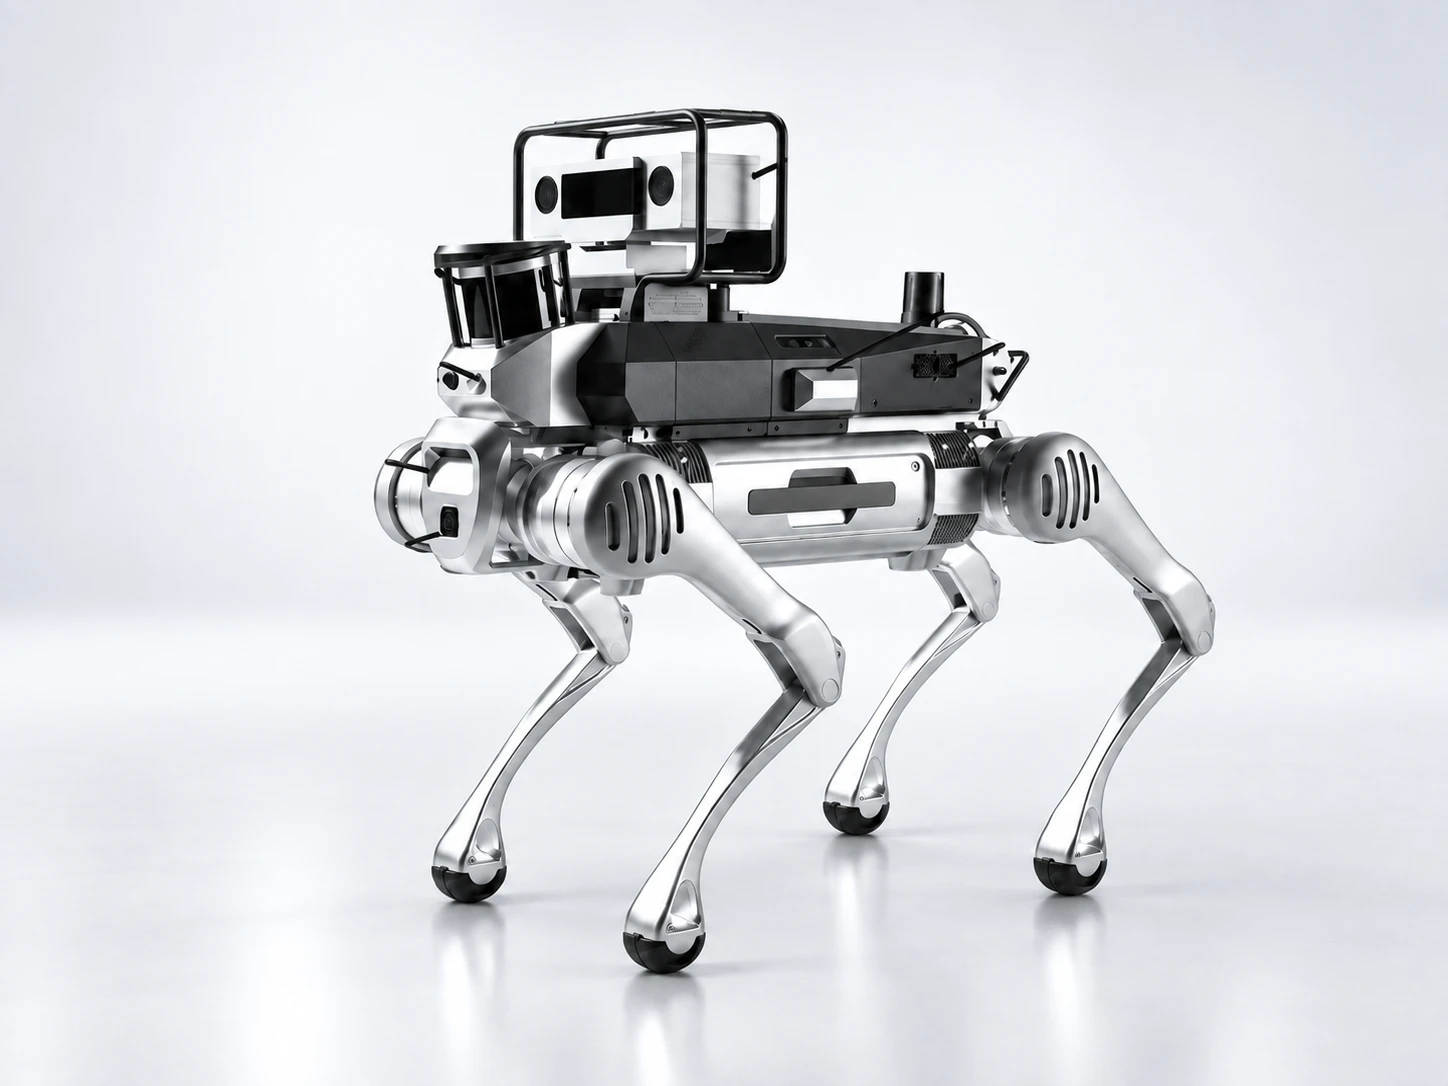
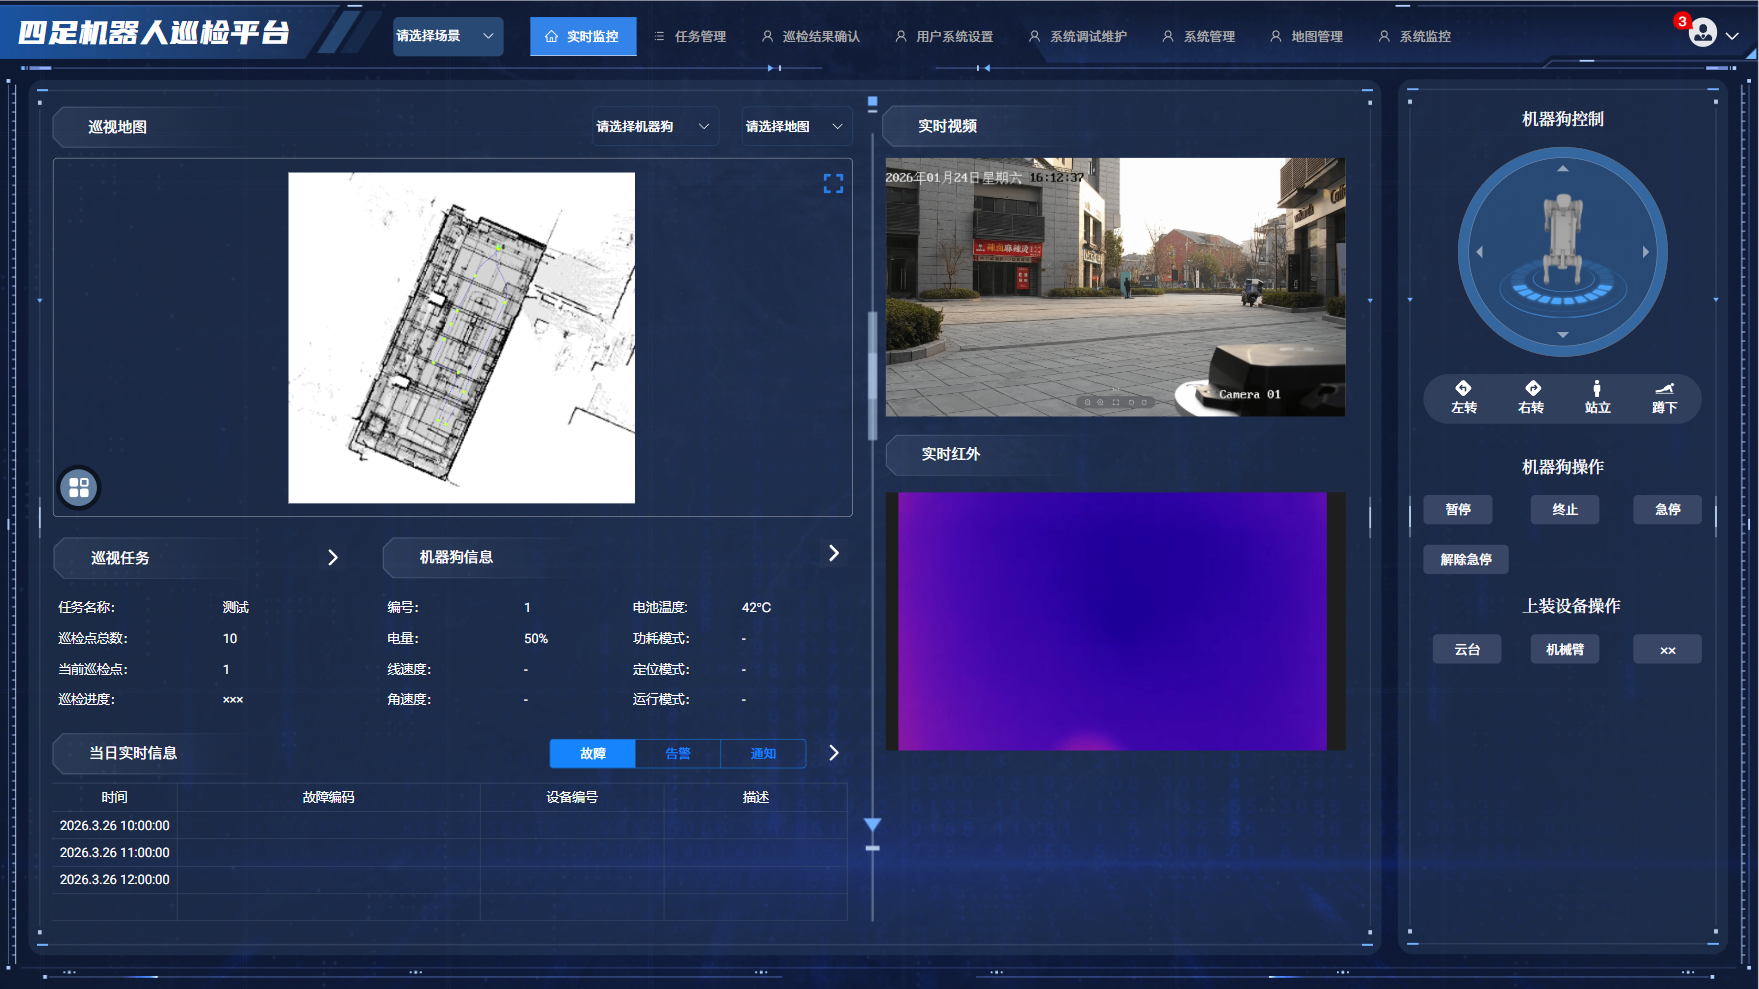
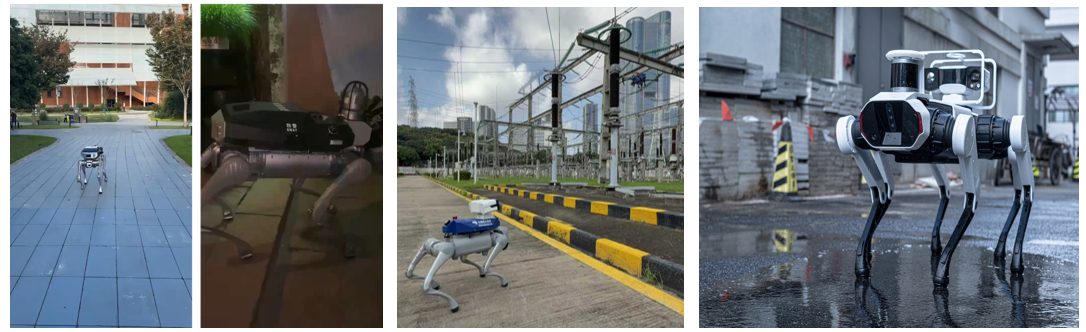
四足机器人调度管理系统具有全域实时监控与指挥中心、智能任务规划与调度引擎、设备与资产数字化管理、数字空间构建与资源调度、精细化任务点与动作流管理等核心功能。人员可通过手机、电脑与机器人配合实现远程运营管理。系统由机器狗本体、上装、双光云台及云服务构成,实现“端侧自主执行+云端集中管控”,适配多行业巡检及辅助作业。
系统主要面向移动机器人自主导航、任务调度、巡检应用及多机器人协同等实践教学,可开展机器人基础操作、ROS2开发、SLAM建图、导航任务配置、双光谱视觉分析及园区巡检等实验。核心功能包括快速部署、红外测温、智能导航、语音对讲、目标跟随及云端管理。
|
|
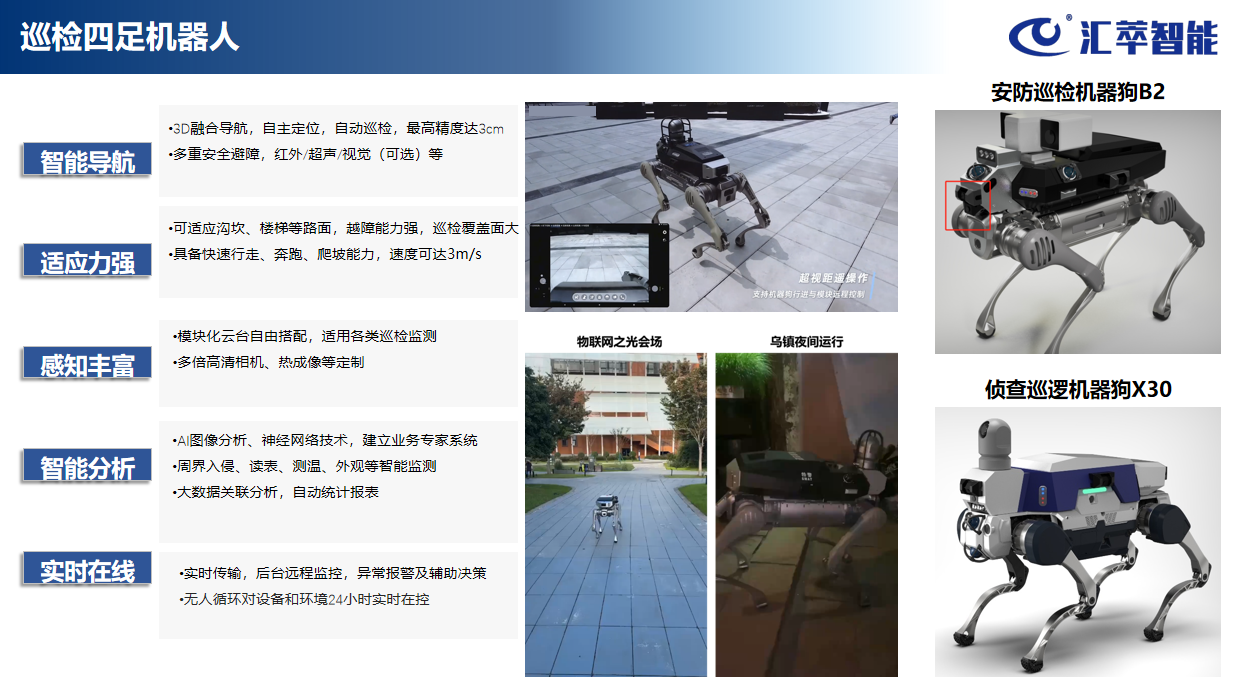
配套《四足机器人实践》课程,共24学时,实训内容可扩展。
课程从机器人结构与传感器认知开始,逐步覆盖开发环境搭建与网络通信、基础运动控制、调度平台设备接入、SLAM建图、导航点位设置与任务编排、任务流真机部署、常态化无人值守以及园区多机联合巡检。
| 机器人本体与基础操作 | 四足机器人调度管理系统应用及任务配置 |
| 双光谱图像的识别与分析 | 校园巡检场景搭建实训 |
根据软硬件配置和不同的应用场景可以拓展不同的综合设计性实验。
四足机器人调度管理系统可应用于:电力巡检|水利水电巡检|应急救援|校园/园区巡检|建筑测绘。
教学实践可开展机器人本体与基础操作、四足机器人调度管理系统应用及任务配置、双光谱图像识别与分析、校园巡检场景搭建等实验,并根据软硬件配置和应用场景进一步拓展综合设计性实验。
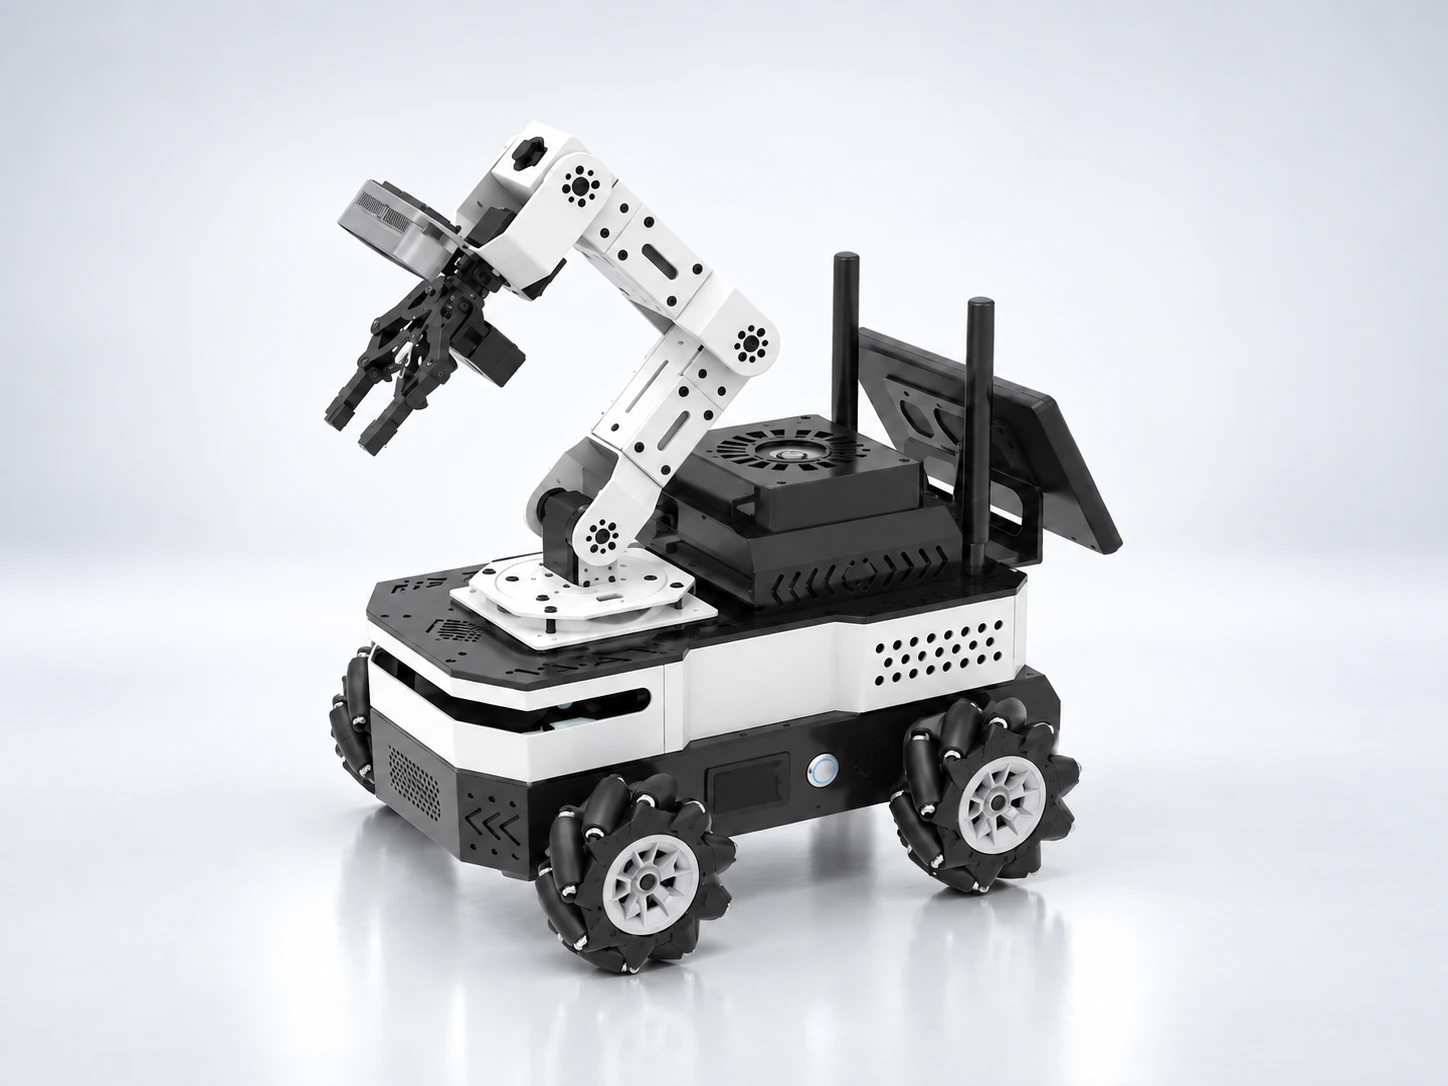
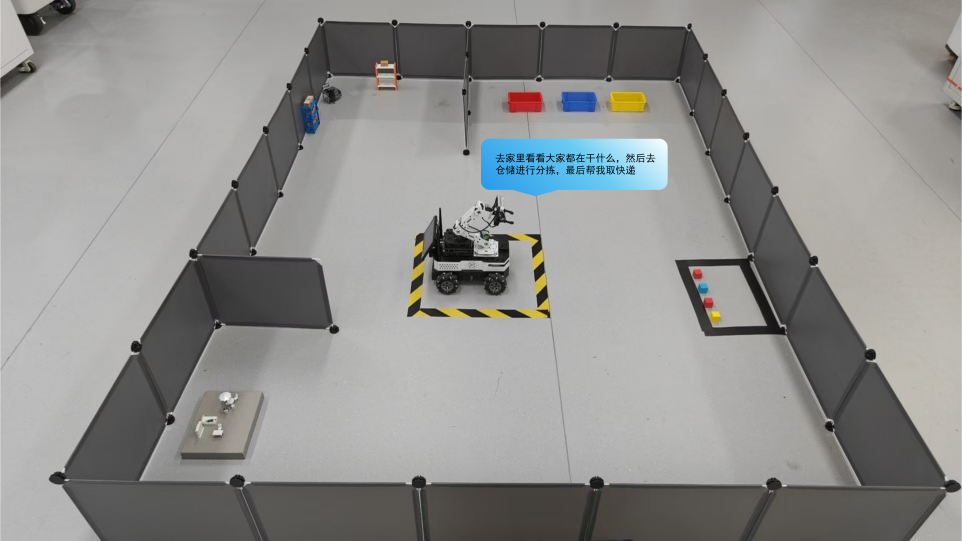
具身智能机器人技术实验平台以国产化高性能边缘计算单元为核心,集成桌面式六轴机械臂、四轮麦克纳姆轮移动底盘、360°激光雷达、双目深度相机及环形麦克风阵列等行业主流硬件模块。旨在提供一个从底层硬件控制到上层ROS2应用,再到大模型部署与应用开发的全栈式具身智能机器人技术实践平台。
|
|
支持课程:《机器人学基础》《传感器与检测技术》《Python程序设计》《Linux操作系统》《嵌入式系统原理》《机器人操作系统(ROS2)》《计算机视觉/机器视觉技术》《自然语言处理与人机交互》等课程。
实验项目
| 实验一:实验环境与软件工具 | 实验二:地盘硬件实验 |
| 实验三:ROS2基础实验 | 实验四:基于ROS2的智能设备驱动 |
| 实验五:视觉交互 | 实验六:MoveIt2 运动规划与控制 |
| 实验七:视觉感知机械臂控制 | 实验八:ROS2综合应用 |
| 实验九:大模型综合应用案例 |
建议课时:48课时。
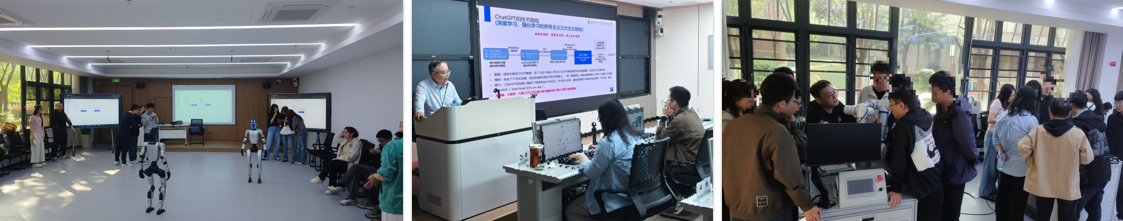
2026年4月,汇萃智能开展为期五天的具身智能专题培训,从人形服务机器人具身智能体应用系统、四足机器人ROS开发,到机械臂控制系统,兼顾理论与实操。
从通用技术讲解到电力场景深度融合,每一堂课紧扣行业需求,每一项实操贴合岗位应用,使学员进一步掌握具身智能相关技术及机器人在电力巡检、设备操作、客户服务等场景中的应用能力。
培训内容包括:
| 《从人工智能到具身智能体》 | 《人形服务机器人具身智能系统》 |
| 《四足机器人ROS开发》 | 《机械臂控制系统》 |
通过人才岗位分析、课程体系、教学资源、机器人实践平台及行业项目的协同建设,具身智能产学研实践教学中心可形成覆盖“课程教学—实验实训—综合项目—科研创新—产业实践”的实践教学环境。
院校可结合专业建设方向和人才培养目标,分阶段配置不同实践平台和课程资源,在满足日常教学与实训需求的基础上,进一步支撑学科竞赛、科研项目、产教融合及行业技术服务,提升具身智能相关专业的人才培养与实践创新能力。

返回顶部

面向食品饮料、乳制品、调味品、医药及日化等行业,提供包装视觉检测设备与产线集成方案
面向食品饮料、医药等瓶装生产线,提供从空瓶、瓶盖到液位、标签、喷码的整线视觉检测方案
以方壳锂电池 PACK 包制程为例,梳理电芯上料定位、贴胶涂胶检测、扫码追溯、极柱寻址与极性检测、BSB/FPC 焊接引导及焊后检测、模组全尺寸测量、搬运入箱等工位的视觉检测内容与实施方式。
覆盖针筒、芯杆、胶塞及成品外观缺陷